
复刻前准备
复刻时,我们先做 PCB 和元件装配,再装磁铁与机械结构。下面就按这个制作顺序来准备;已经有焊好板子时,可以跳过制板与焊接,直接准备板外物料。
先打板,再自己焊接
- 确认制造文件:先取得本版 Gerber 和钻孔文件。当前仓库只有 PDF 图纸,没有可直接下单的 Gerber,不能把 PCB PDF 当制造文件。
- 嘉立创下单裸板:按 打板与采购教程 上传对应板型的文件,核对生产稿,选择不需要 SMT 贴片,审核确认后付款。
- 购买电子元件:分别核对 HallPos 参考料表 或 Encoder 参考料表,准备芯片、阻容、LED、D1 和连接器。
- 自己焊接与检查:按 焊接与首次上电 先装一块,检查焊点和短路,再限流上电、烧录和测试。板上有 QFN/DFN 底部焊盘,所需工具与焊接方法在该节说明。
- 安装磁铁和打印结构:电路板通过基本测试后,再完成下面的机械安装与校准。
磁铁、结构和电脑接口
直线和旋转两种实验都做时,需要两种磁铁。下列尺寸和充磁方向由项目维护者提供,购买时两项都要写清楚。
两颗磁铁
- HallPos 直线实验:轴向充磁(轴向磁通)圆柱磁铁 1 颗,直径 10 mm、厚度 3 mm。
- Encoder 旋转实验:径向充磁(径向磁通)圆柱磁铁 1 颗,直径 6 mm、厚度 3 mm。
不要只按外形尺寸购买;两颗磁铁的充磁方向不同。材料、牌号与实际安装气隙在装配时记录,后续校准和误差比较使用相同条件。
打印测试结构
测试结构用的是机械目录里的两个 STEP 模型,可以下载后打印:
- HALLPOS v1.step:直线测试结构,配合轴向充磁的 Φ10 × 3 mm 磁铁使用。
- ENCODER v2.step:旋转测试结构,配合径向充磁的 Φ6 × 3 mm 磁铁使用。
将 STEP 导入支持该格式的切片软件;切片器不支持时,先用 CAD 转成 STL 或 3MF,再切片打印。装好后检查 PCB、磁铁和运动件的位置,确认运动顺畅,再按教程校准。打印材料、层高等参数按实际设备与结构选择,本项目暂未规定统一参数。
USB 转 RS485 模块
另购 USB 转 RS485 模块 1 个,用于电脑与传感器通信。上位机示例使用自动收发的适配器;USB 转 TTL 串口模块不能直接替代。
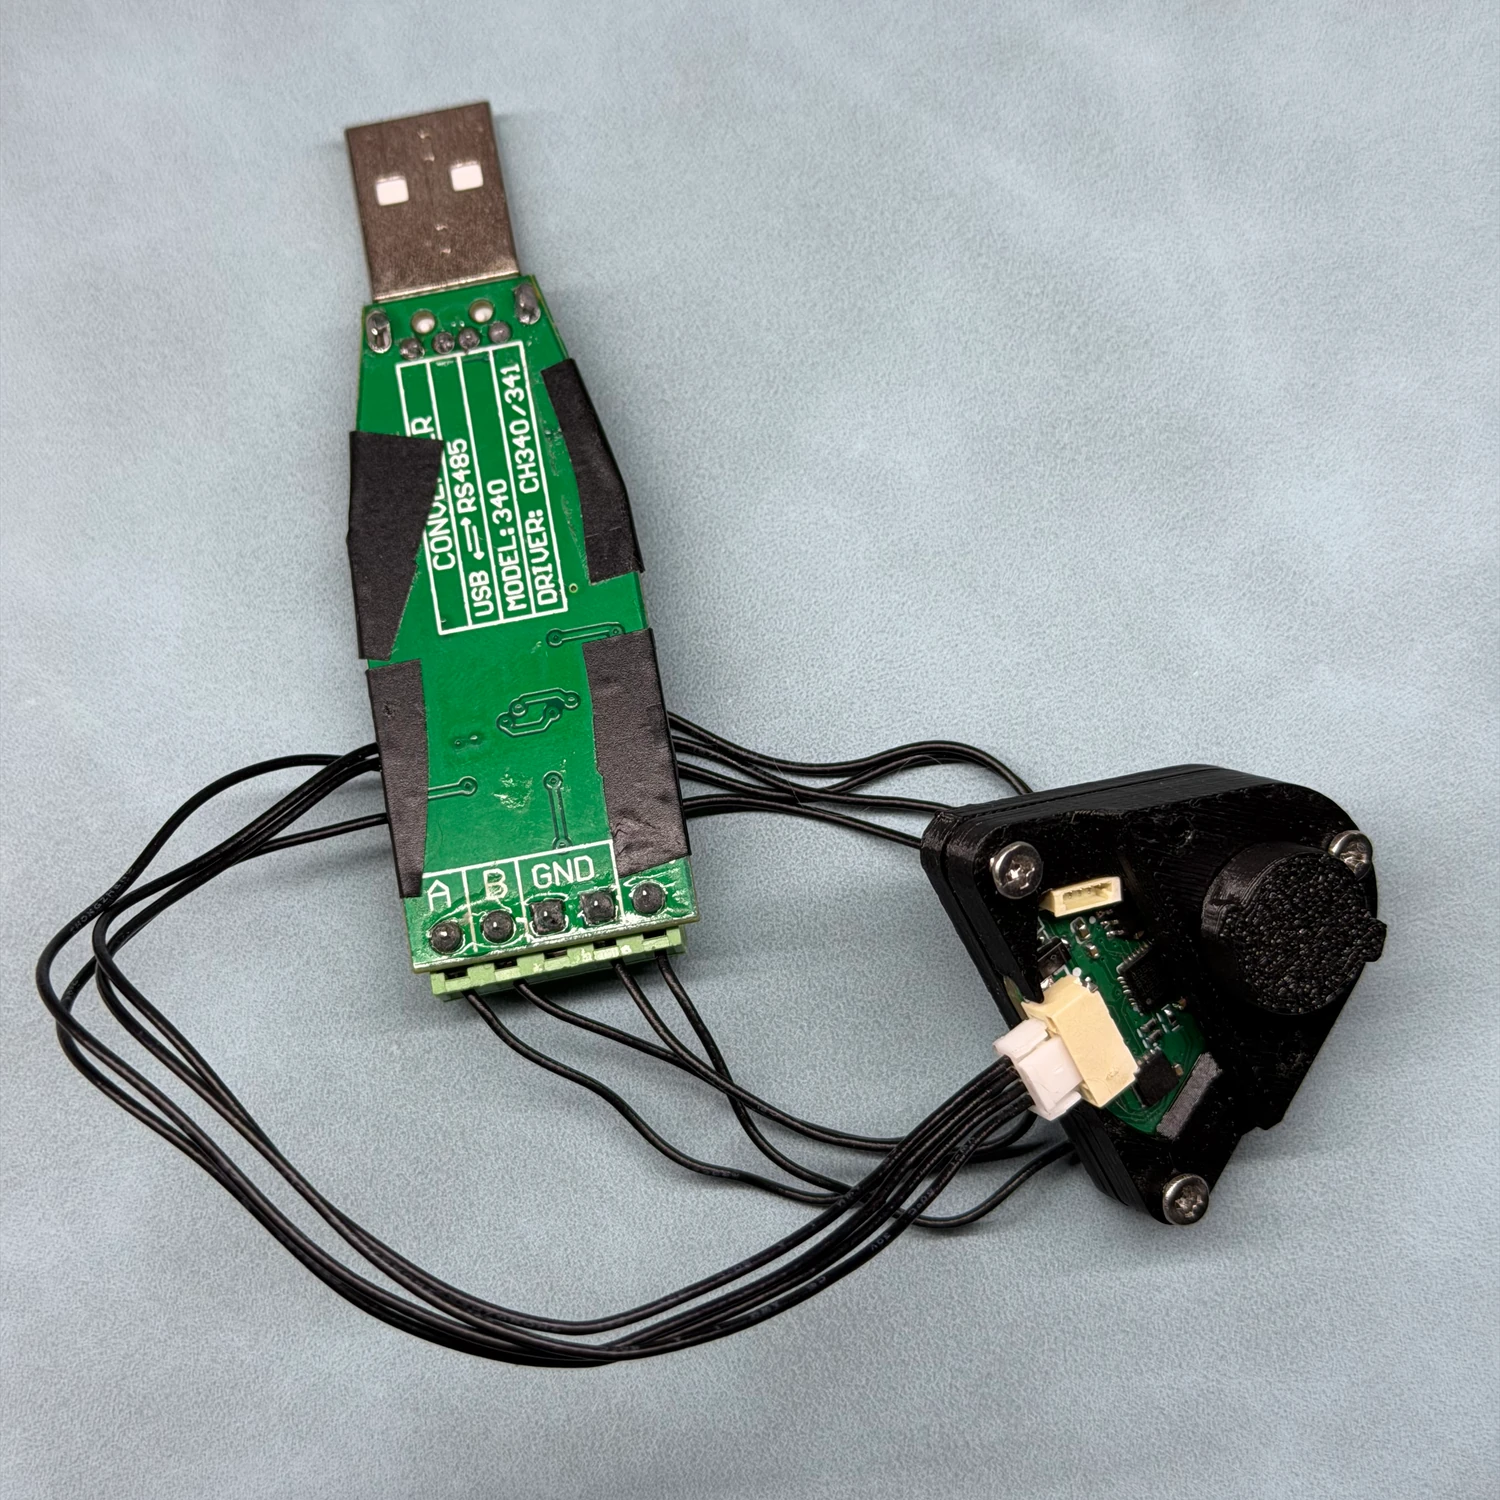
图里是旋转样机用的转接模块,直线版也用同类模块。接线时认端子和引脚定义,别照着照片里的线色接。
连接时按 硬件教程 核对 A、B 与参考地。模块是否提供 5 V、供电能力多大,需要查看手中模块的说明;不能默认插上 USB 就已经为传感器供电。
其余实验用品
还需对应 PCB、连接线、标称 5 V 电源,以及用于比较位置的参考尺或位移台;空白板下载固件时需要 SWD 下载器。接下来按 学习路线 先做直线,再换旋转构型。