
样机照片与演示
这是两块打样板和装好的测试夹具。先看直线版的滑块,再看旋转版的磁铁座,对照一下它们各自怎么动。
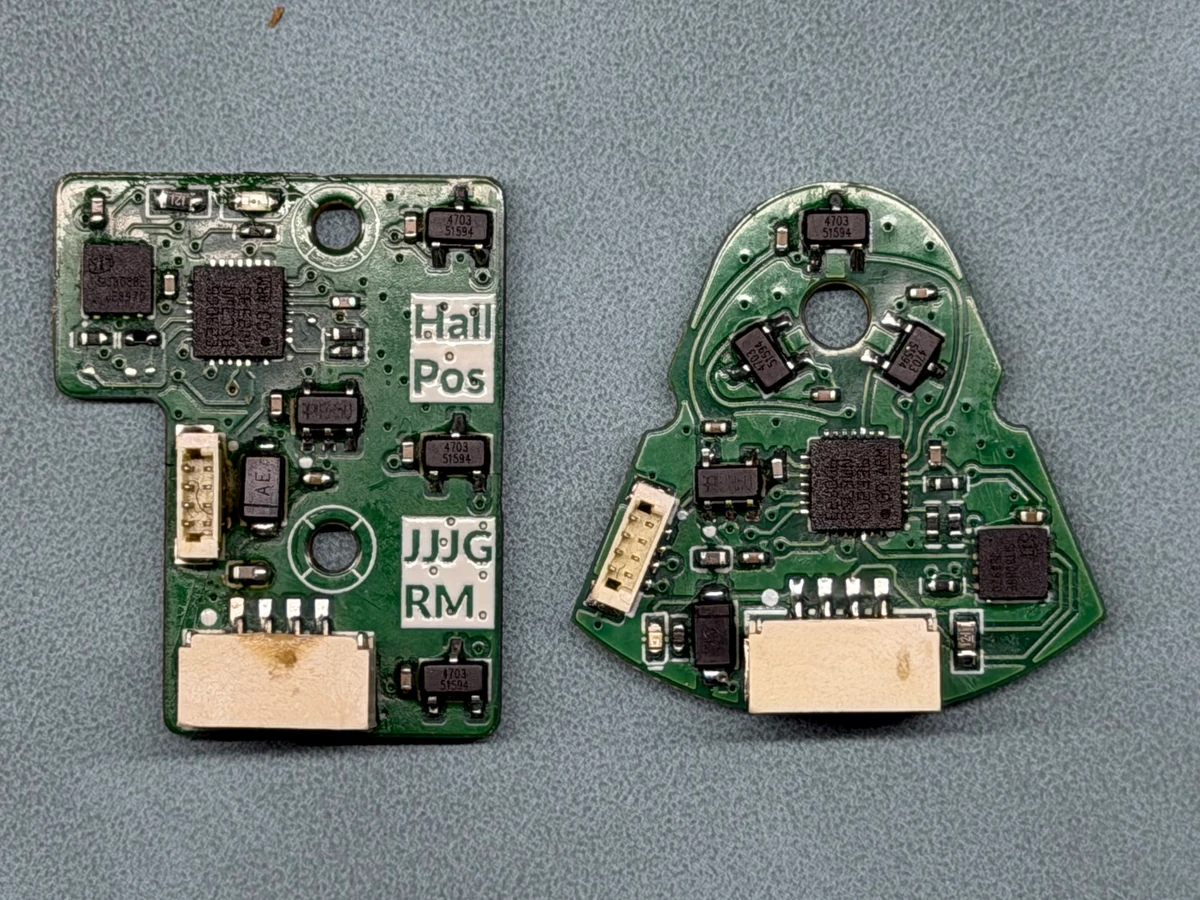
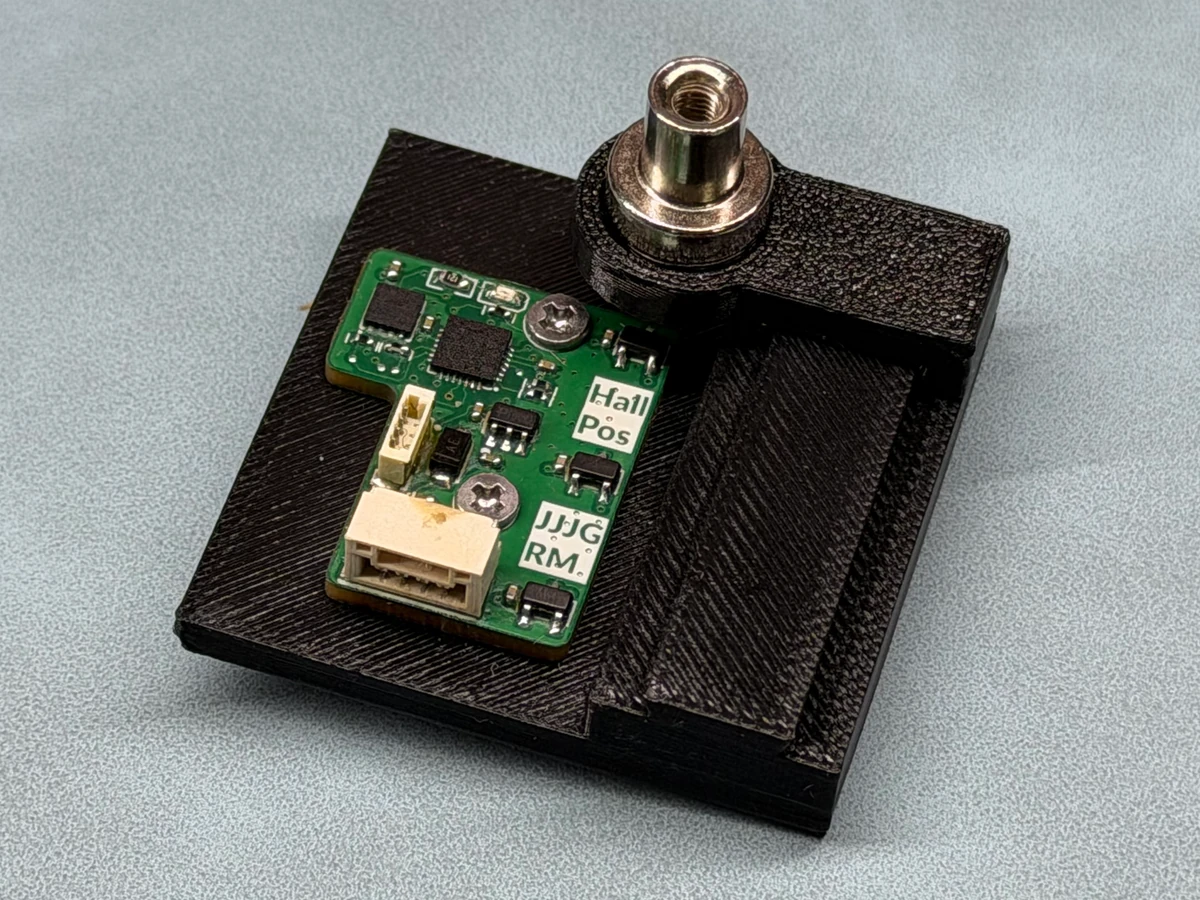
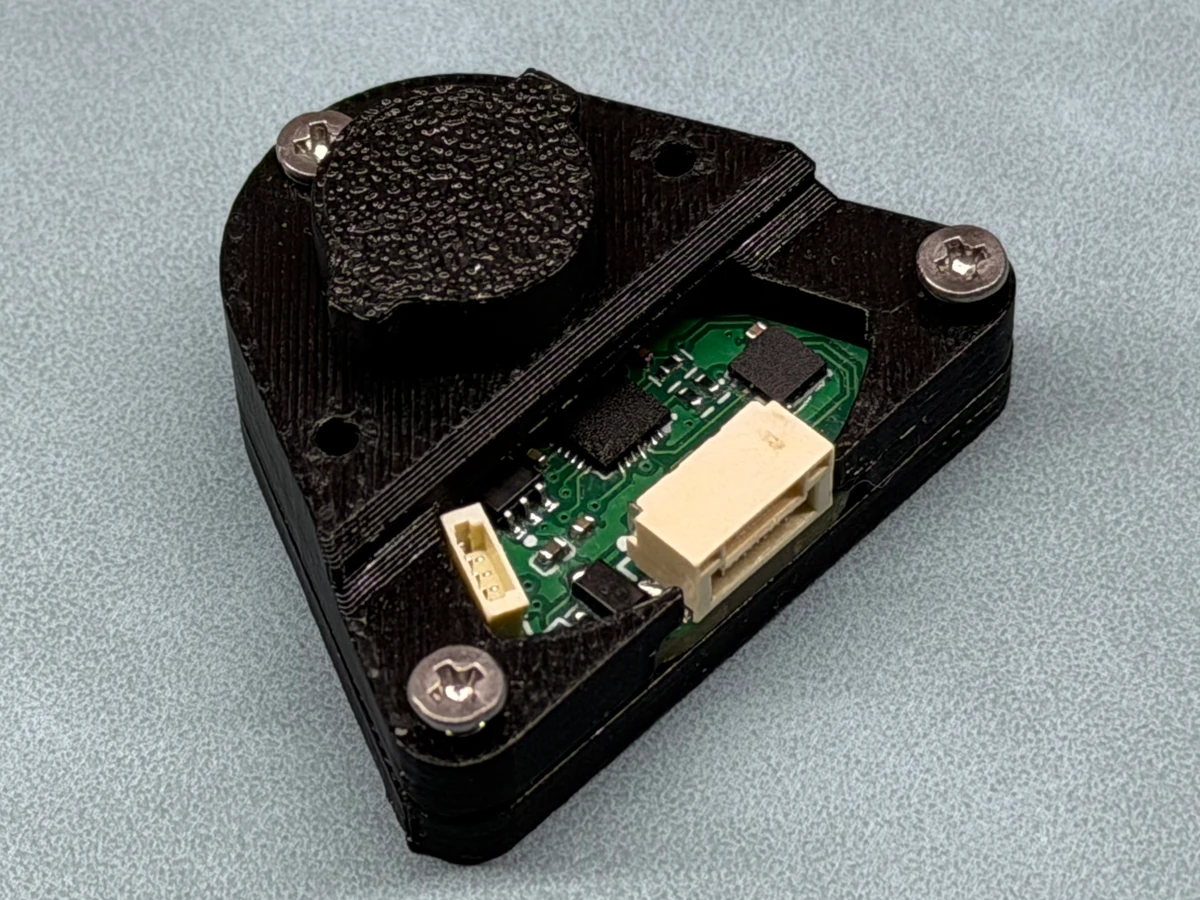
边看实物边对照
- 想知道焊完应该是什么样子,可以看 焊接与首次上电 里的芯片和接口近照。
- 想对照两块板的霍尔位置和磁铁怎么动,可以看 PCB 与机械。
- 准备接电脑时,看 USB 转 RS485 模块 的接线照片,再按硬件图核对引脚。
教学仓库中的固件是 2026-10-27 的快照;原始工程之后有过修改。拍摄或发布实物演示时,请记录板卡版本、固件和上位机版本,并确认两者配套;在说明中注明实际使用的版本。固件更新或实测结果应核对后再同步到仓库。
照片、视频的放置、登记和构建步骤见素材接入说明。发布前先确认展示文件不包含不打算公开的个人信息或其他敏感内容。