
顺着原理图读懂 HallPos
我们先看直线这款传感器。把磁铁固定在滑块上,PCB 固定在底座上:磁铁经过 U1、U2、U4 时,三路电压发生变化,U3 采集这些电压,算出位置,再由 U6 发给电脑。
复刻前先看 准备清单:直线版用直径 10 mm、厚 3 mm 的轴向充磁磁铁,旋转版用直径 6 mm、厚 3 mm 的径向充磁磁铁,各一颗;另购一个 USB 转 RS485 模块。测试夹具可打印机械目录中的两个 STEP 模型。
接下来,我们顺着 HallPos 原理图 PDF 看一下。先找到左下角的供电接口 U5,再看稳压器 U7、三颗霍尔、单片机 U3,最后看 RS485。每张局部图都从这张完整图裁出,保留了供电、地和信号网名。
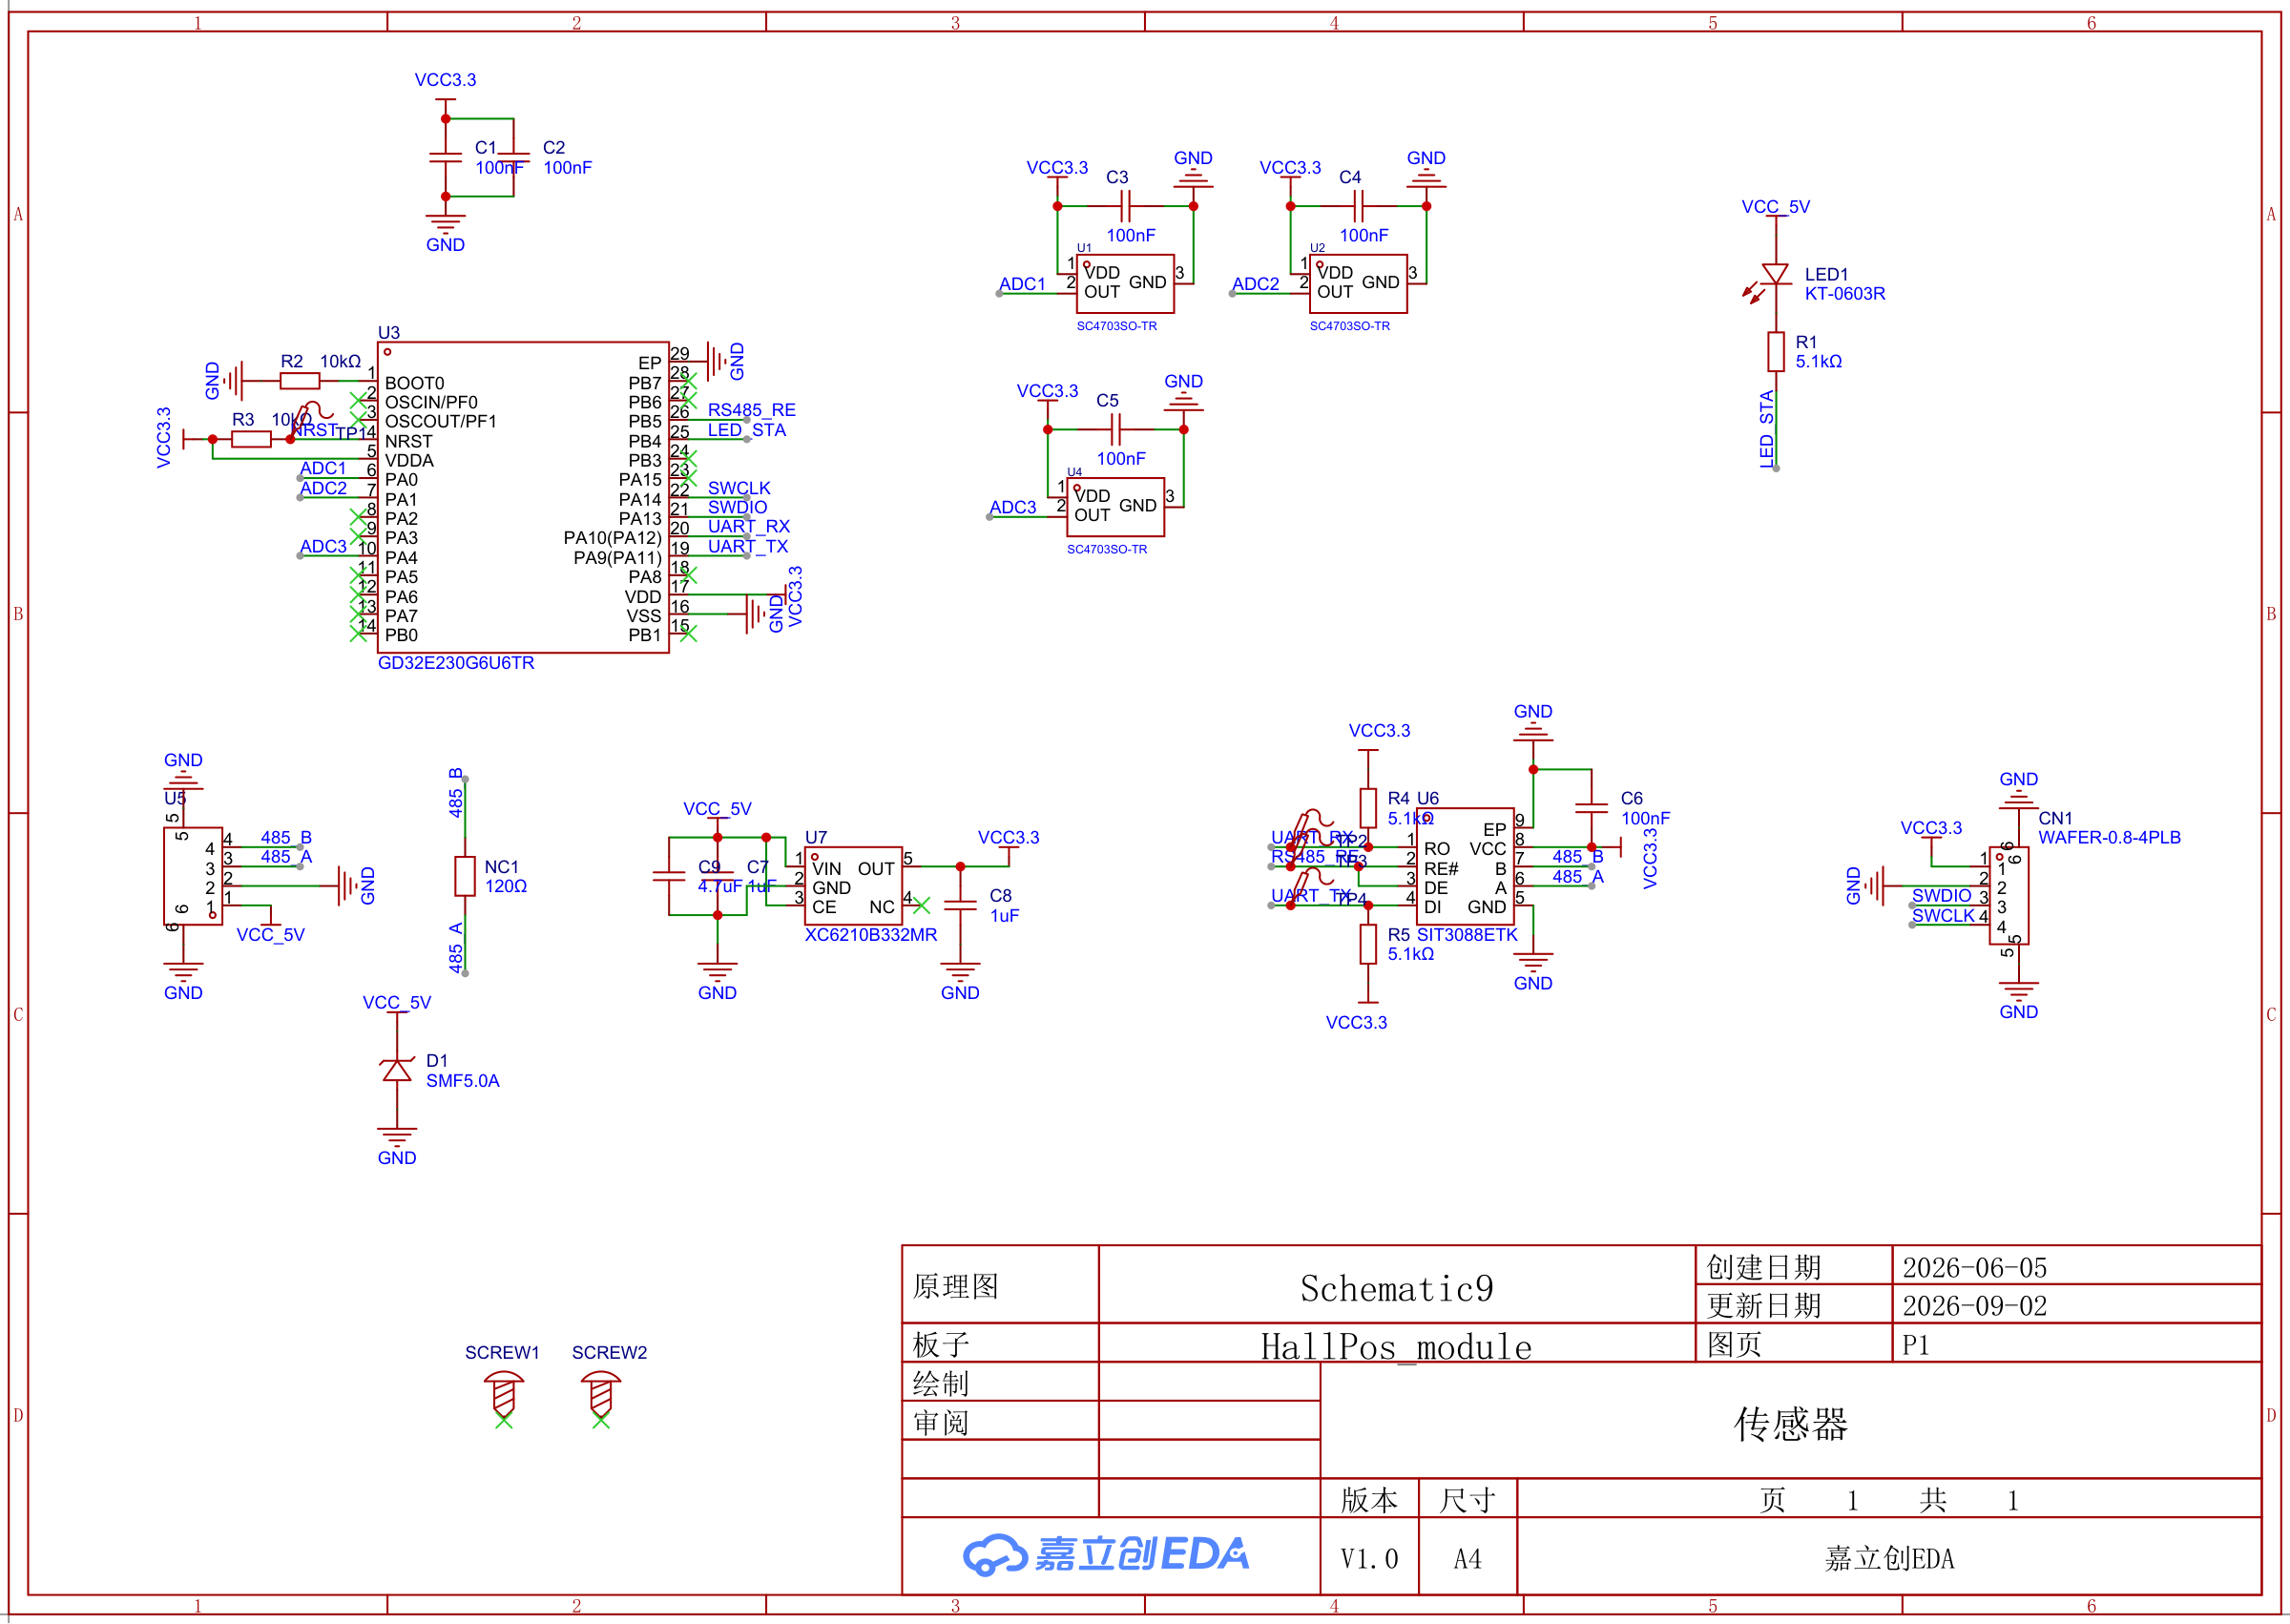
读图先认几个记号:R 是电阻,C 是电容,D 是二极管,U 在本图中用于芯片和部分连接器,TP 是测试点。ADC1、VCC3.3 这样的同名网络彼此相连,所以不用在纸上寻找一根横跨整页的导线。线上的实心连接点表示相接;交叉而没有连接点的导线不能直接当作短接。
从 U5 的 5 V 输入读到 3.3 V
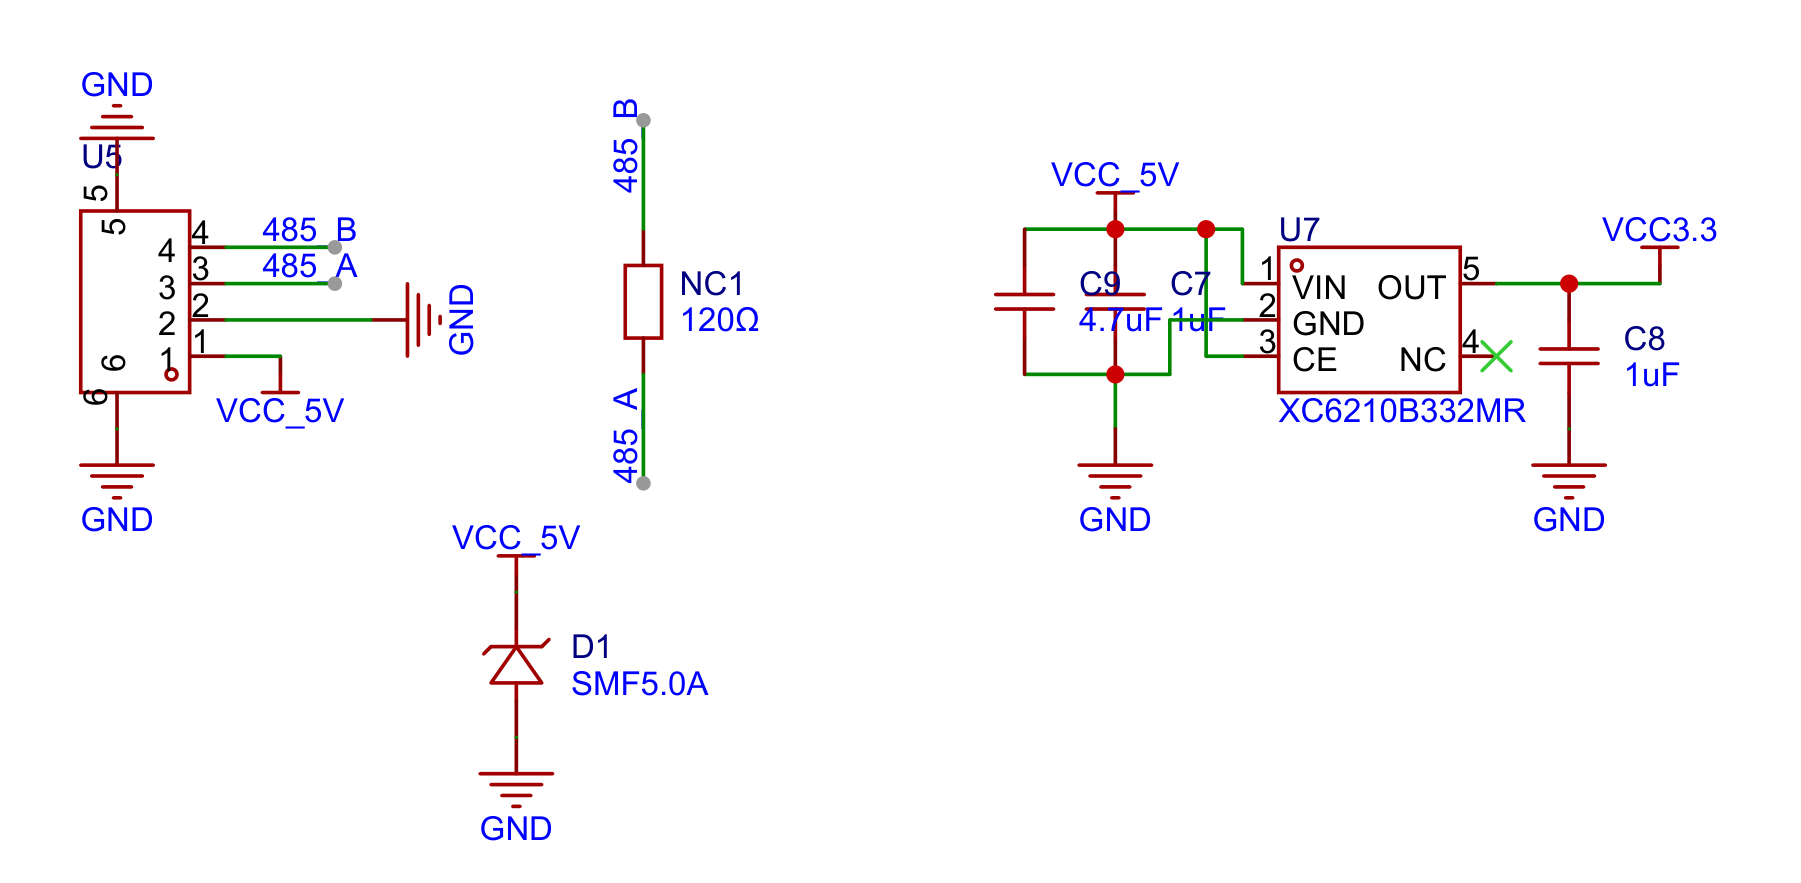
先看 U5:1 脚是 VCC_5V,2 脚是 GND。沿着同名 VCC_5V 找到右侧 U7,它的 1 脚 VIN 接输入,5 脚 OUT 接 VCC3.3。U7 的型号是 XC6210B332MR。三颗霍尔、MCU 和 RS485 收发器都接这条 3.3 V 网。
U7 周围的电容分成输入、输出两组:C7 为 1 µF、C9 为 4.7 µF,接在 5 V 与地之间;C8 为 1 µF,接在 3.3 V 与地之间。它们为电源提供局部储能和去耦。D1 标为 SMF5.0A,也跨在 5 V 与地之间,用于输入瞬态抑制。D1 不是串联稳压器,不能把 12 V 或 24 V 变成板子需要的 5 V。
第一次上电就按这条路径测:先测 U5 输入,再测 U7 输出。用带限流的标称 5 V 电源,记下实际电压和电流;若 3.3 V 不正常,先查供电和焊接,再接下载器、排查程序。
图中的 NC1 属于通信终端,虽然画在这一块区域里,却没有接进稳压电路。它的两端是 485_A 和 485_B,后面再看。
三颗霍尔各输出一路电压
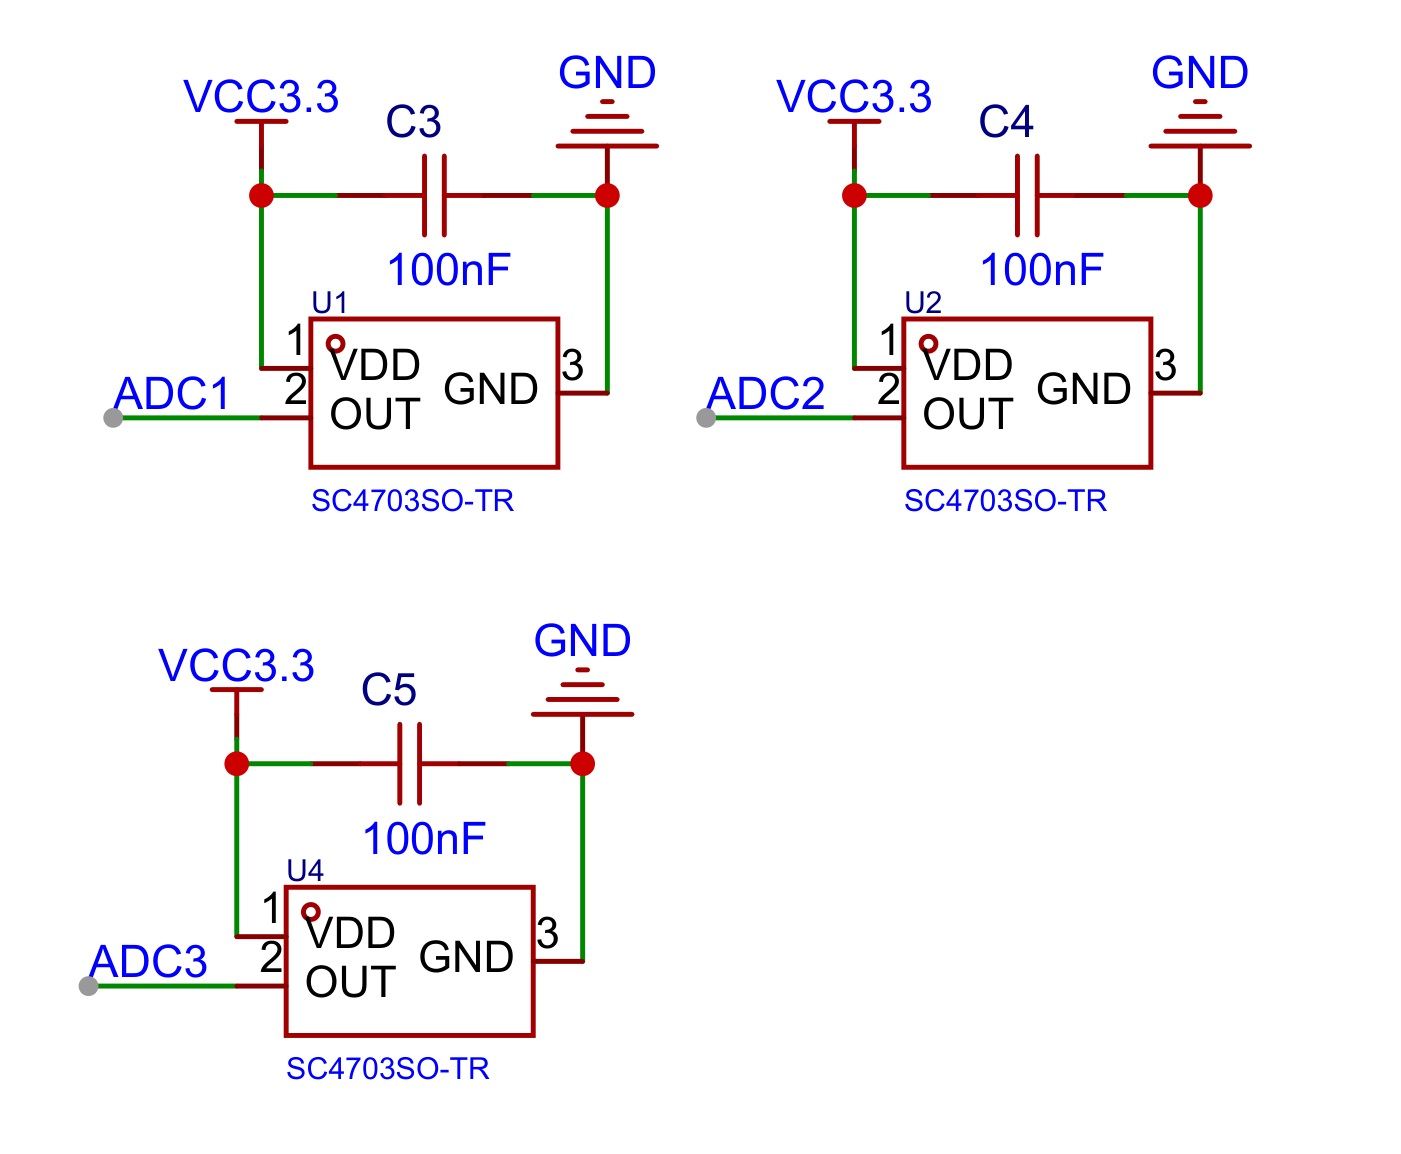
三颗器件都是 SC4703SO-TR。每颗只需要认清三根脚:1 脚 VDD 接 3.3 V,3 脚 GND 接地,2 脚 OUT 输出模拟电压。C3、C4、C5 都是 100 nF,跨在各组电源与地之间。这里没有把霍尔输出直接接成数字开关信号。
从 OUT 往后追,可以得到固定的通道关系:
- U1 →
ADC1→ U3 的 PA0,芯片 6 脚,ADC 通道 0。 - U2 →
ADC2→ U3 的 PA1,芯片 7 脚,ADC 通道 1。 - U4 →
ADC3→ U3 的 PA4,芯片 10 脚,ADC 通道 4。
注意 ADC3 是原理图的网络名字,接到 MCU 后用的是硬件 ADC 通道 4。把网名中的数字当作 ADC 通道号,会在改代码时接错顺序。
“线性霍尔”描述的是磁场与输出电压的关系,电压本身还不是毫米。磁铁离哪一颗近、磁极朝哪边、离 PCB 多高,都会影响读数。先记录磁铁移远时的三路原码,再分别靠近三颗器件,看通道是否与上述连接一致。
U3 如何采样这些电压
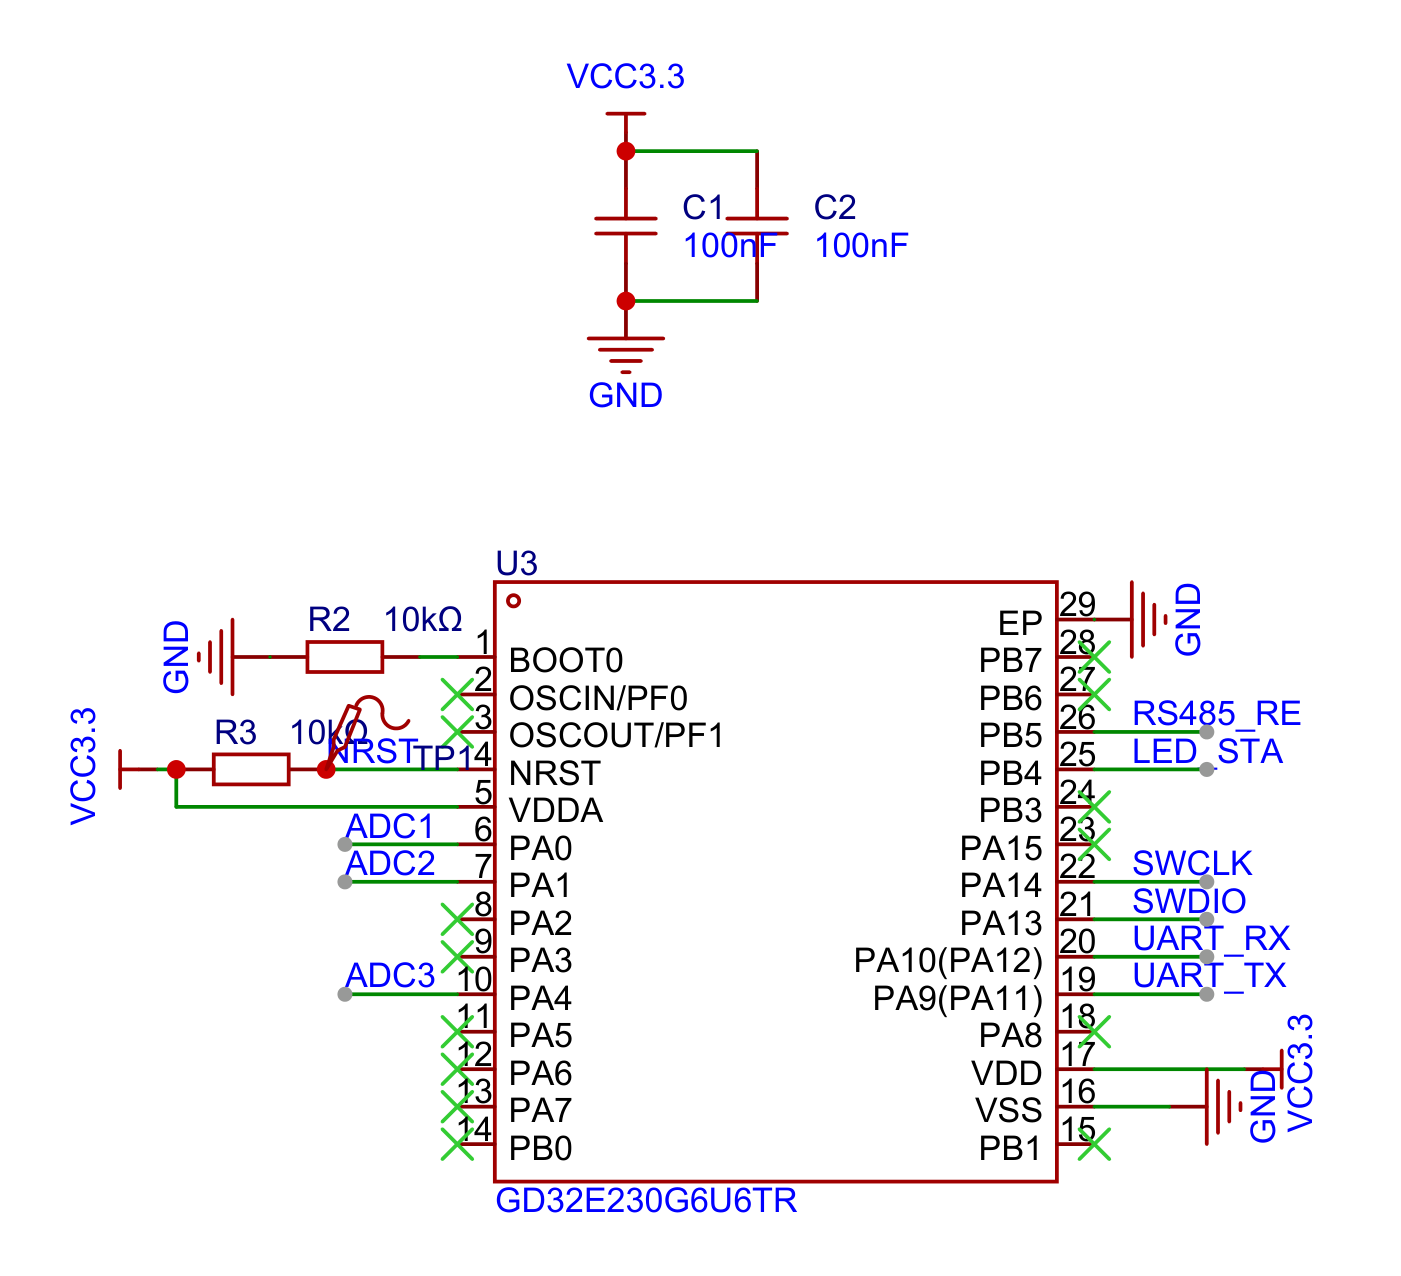
U3 为 GD32E230G6U6TR。先看左边的 PA0、PA1、PA4,它们正好接上刚才的三路 ADC 网。再看电源:5 脚 VDDA 和 17 脚 VDD 接 3.3 V,16 脚 VSS 与裸露焊盘 EP 接地;C1、C2 为 100 nF 电源去耦。
hall_encoder.c 负责两种构型共用的采样:把 PA0、PA1、PA4 放进规则组顺序转换,DMA 通道 0 循环保存结果,数组顺序就是 U1、U2、U4。每路做 64 倍过采样,最后右移 6 位,输出仍为 12 位原码,范围 0~4095。
这三路来自同一个 ADC,按顺序采集。平均能减小部分随机噪声,但需要时间,也不会替你修正磁铁高度变化。先把机械安装固定,再比较不同位置的数据,会比一边移动一边抬高磁铁更容易看出规律。
直线模型在 hall_line.h 中约定 U1、U2、U4 沿线排列,间距 10 mm,坐标为 -10、0、+10 mm。hall_line.c 先扣除无磁场基线,再根据峰形估算位置。先学会检查原码,再按 校准与测量 做基线、敏感宽度和机械零点。
启动、复位与 SWD
仍看 U3:R2 为 10 kΩ,把 BOOT0 拉向地;R3 也是 10 kΩ,把 NRST 拉到 3.3 V。HallPos 的 TP1 就在 NRST 上。OSCIN、OSCOUT 在这张图中没有接外部晶振。
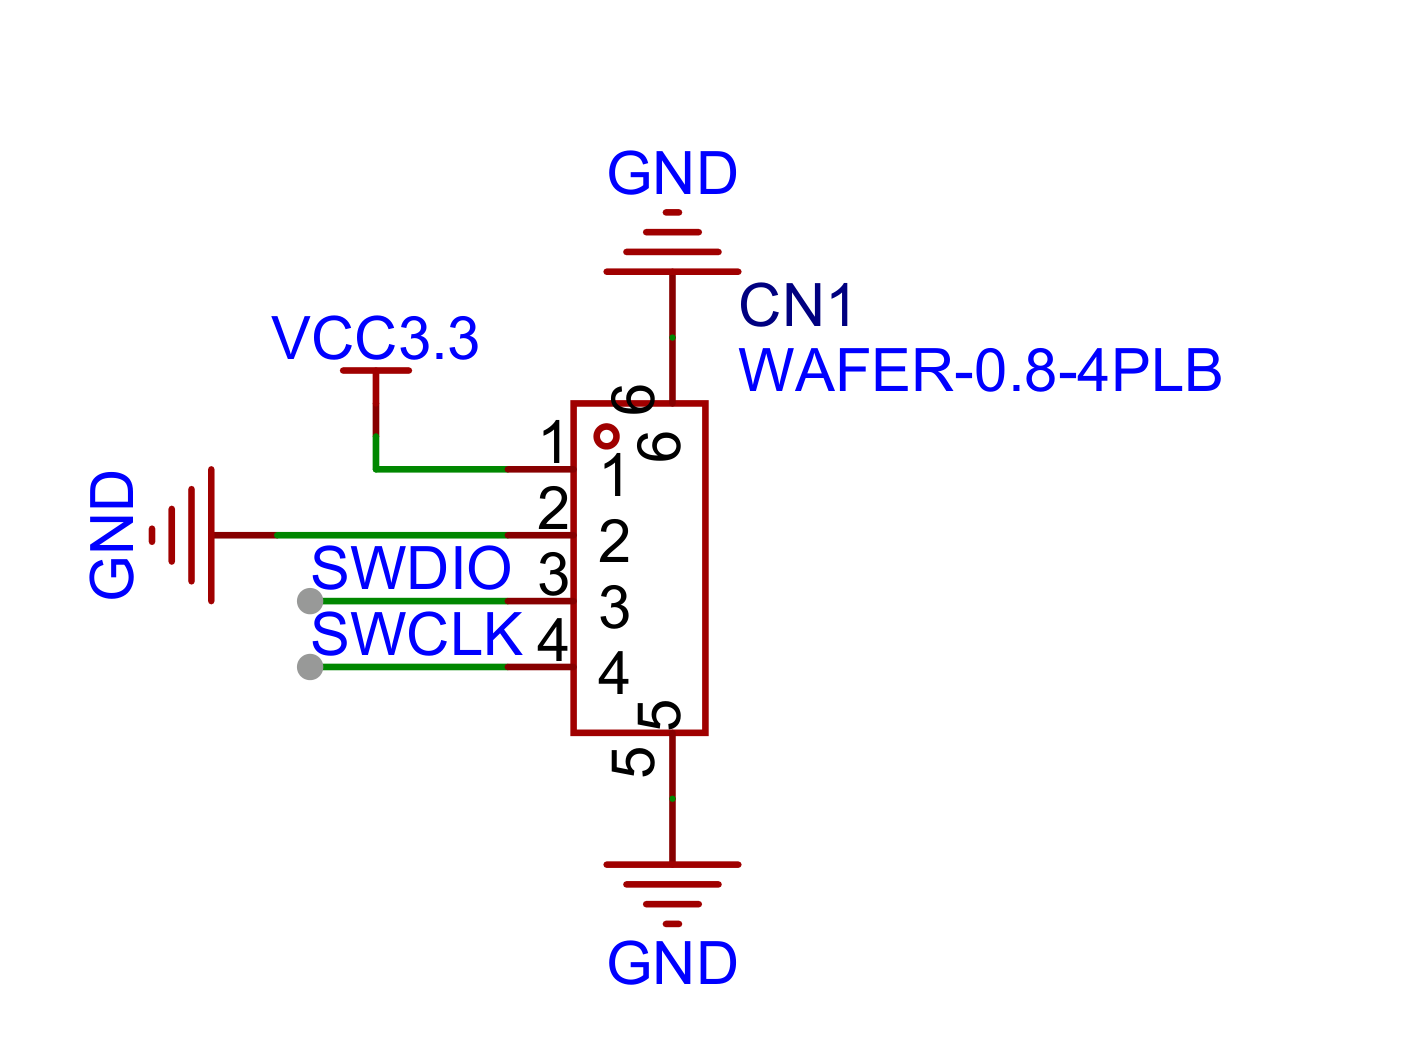
CN1 是下载调试口,型号标为 WAFER-0.8-4PLB。把上图与 U3 右边的 SWDIO、SWCLK 对上,就能完成接线:
- CN1-1:板内 3.3 V 网,按下载器说明用作目标电压参考或供电。
- CN1-2:GND。
- CN1-3:SWDIO,接 U3 的 PA13,21 脚。
- CN1-4:SWCLK,接 U3 的 PA14,22 脚。
5、6 是接地固定脚。CN1 没有单独引出 NRST,需要复位测点时再找 TP1。接线应按焊盘 1 标记和通断测量确认,插头正反视角可能相反。CN1 的 3.3 V 脚不能接 5 V。
板上若没有固件,先完成 构建与烧录,再继续下面的通信实验。
UART 怎样变成 RS485
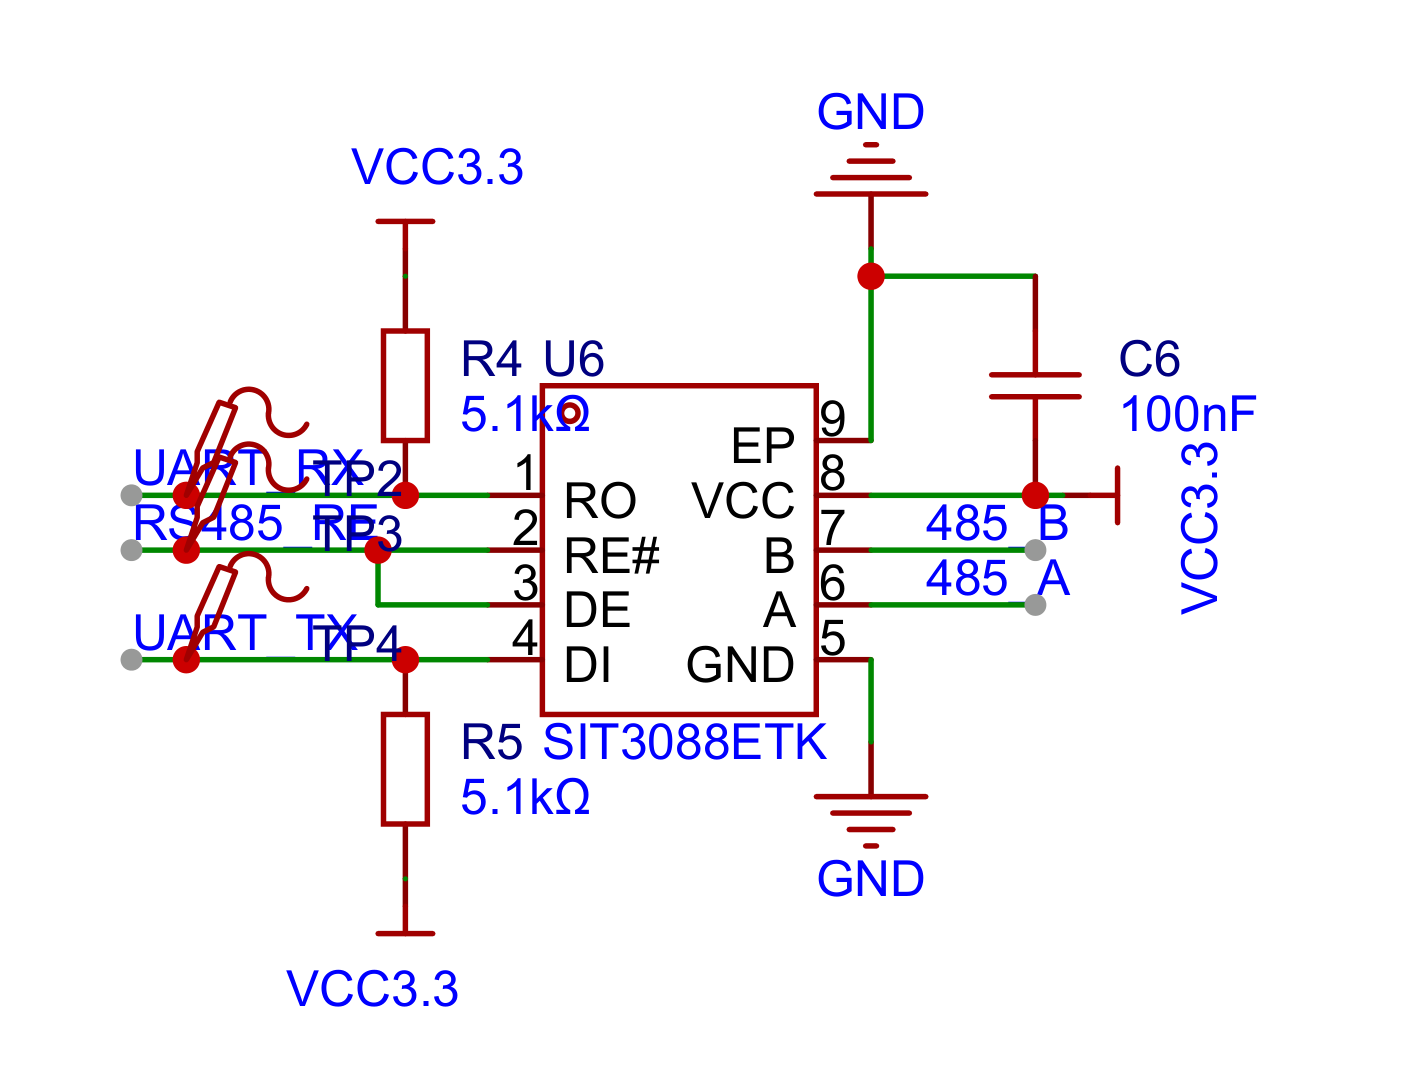
U6 为 SIT3088ETK。左边面对 MCU,右边面对总线。先看发送:U3 的 PA9 经 UART_TX 接 U6 的 4 脚 DI,U6 再通过 6 脚 A、7 脚 B 驱动总线。接收方向相反:总线信号进入 A/B,由 1 脚 RO 经 UART_RX 送到 U3 的 PA10。
图上的 RE# 和 DE 连在一起,接 RS485_RE,再连到 U3 的 PB5。RE# 是低有效的接收使能,DE 是高有效的发送使能。因此 PB5 拉低时接收,拉高时发送;固件初始化会先把 PB5 拉低,具体切换由 rs485_proto.c 完成。
这张放大图还可以练习辨认连接点:R4 的下端接 UART_RX / RO,R5 的上端接 UART_TX / DI,两颗 5.1 kΩ 电阻分别把 UART 接收、发送网拉向 3.3 V。C6 为 100 nF,跨接收发器的 3.3 V 与地。TP2、TP3、TP4 分别落在 UART_RX、RS485_RE、UART_TX 上,方便区分 MCU 侧和总线侧的问题。
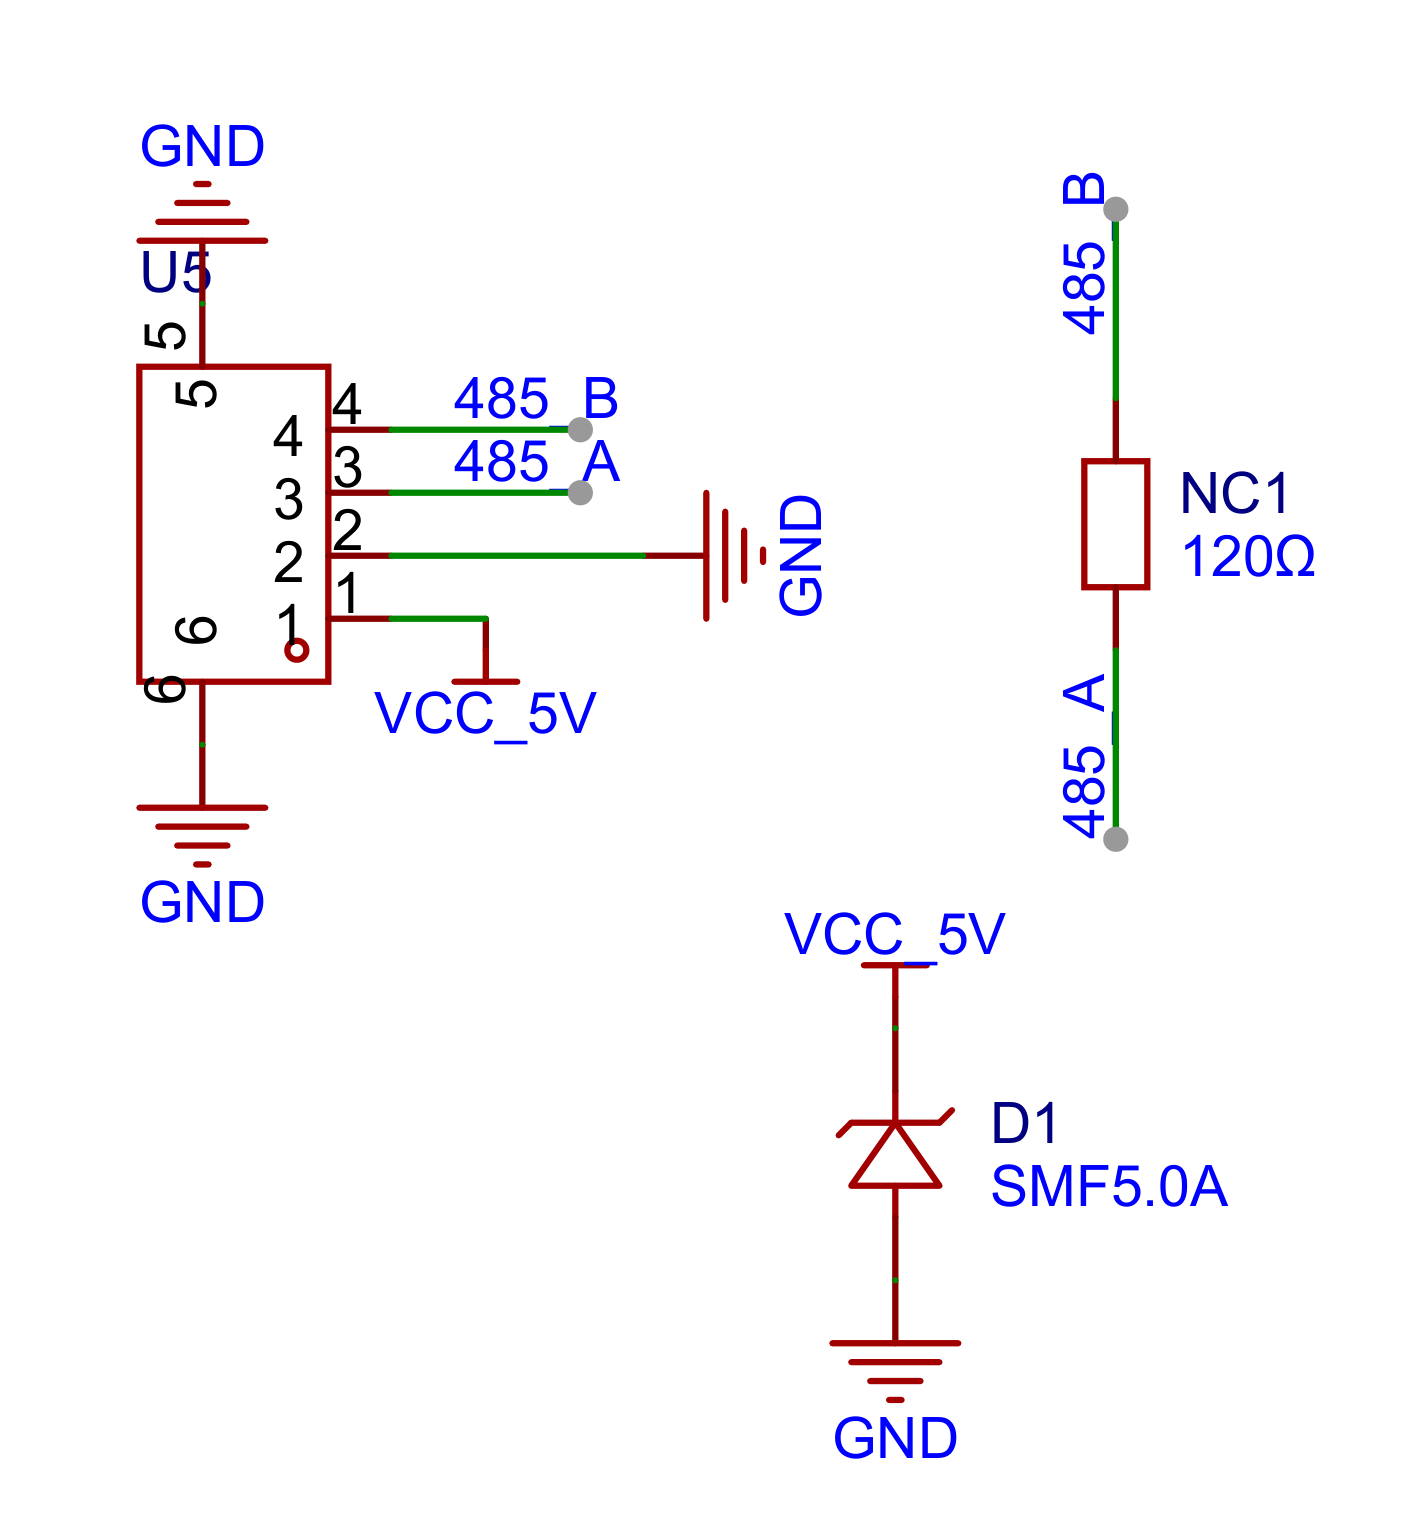
再回到 U5。PCB PDF 的 BOM 将它标为 WAFER-GH1.25-4PWB:1 脚 5 V、2 脚 GND、3 脚 A、4 脚 B;5、6 为接地固定脚。电脑端使用 USB-RS485 转换器,把 A/B 接到对应端,并确认参考地接法。USB-TTL 的 TX/RX 不能直接接这里的 A/B。
NC1 标为 120 Ω,跨在 A/B 之间,是终端匹配位置。是否实际焊接要看实板;多节点总线应按物理两端安排终端。R4、R5 位于 UART 一侧,不能把它们当成 A/B 侧的总线偏置电阻。
供电、固件和接线都通过后,先用单板、短线、115200 8N1 查询 GET_INFO,再读 GET_DATA。这里使用项目自定义帧,格式见 协议参考。RS485 是电气接口,使用它不代表已经实现 Modbus。
把原理图上的位置找回 PCB
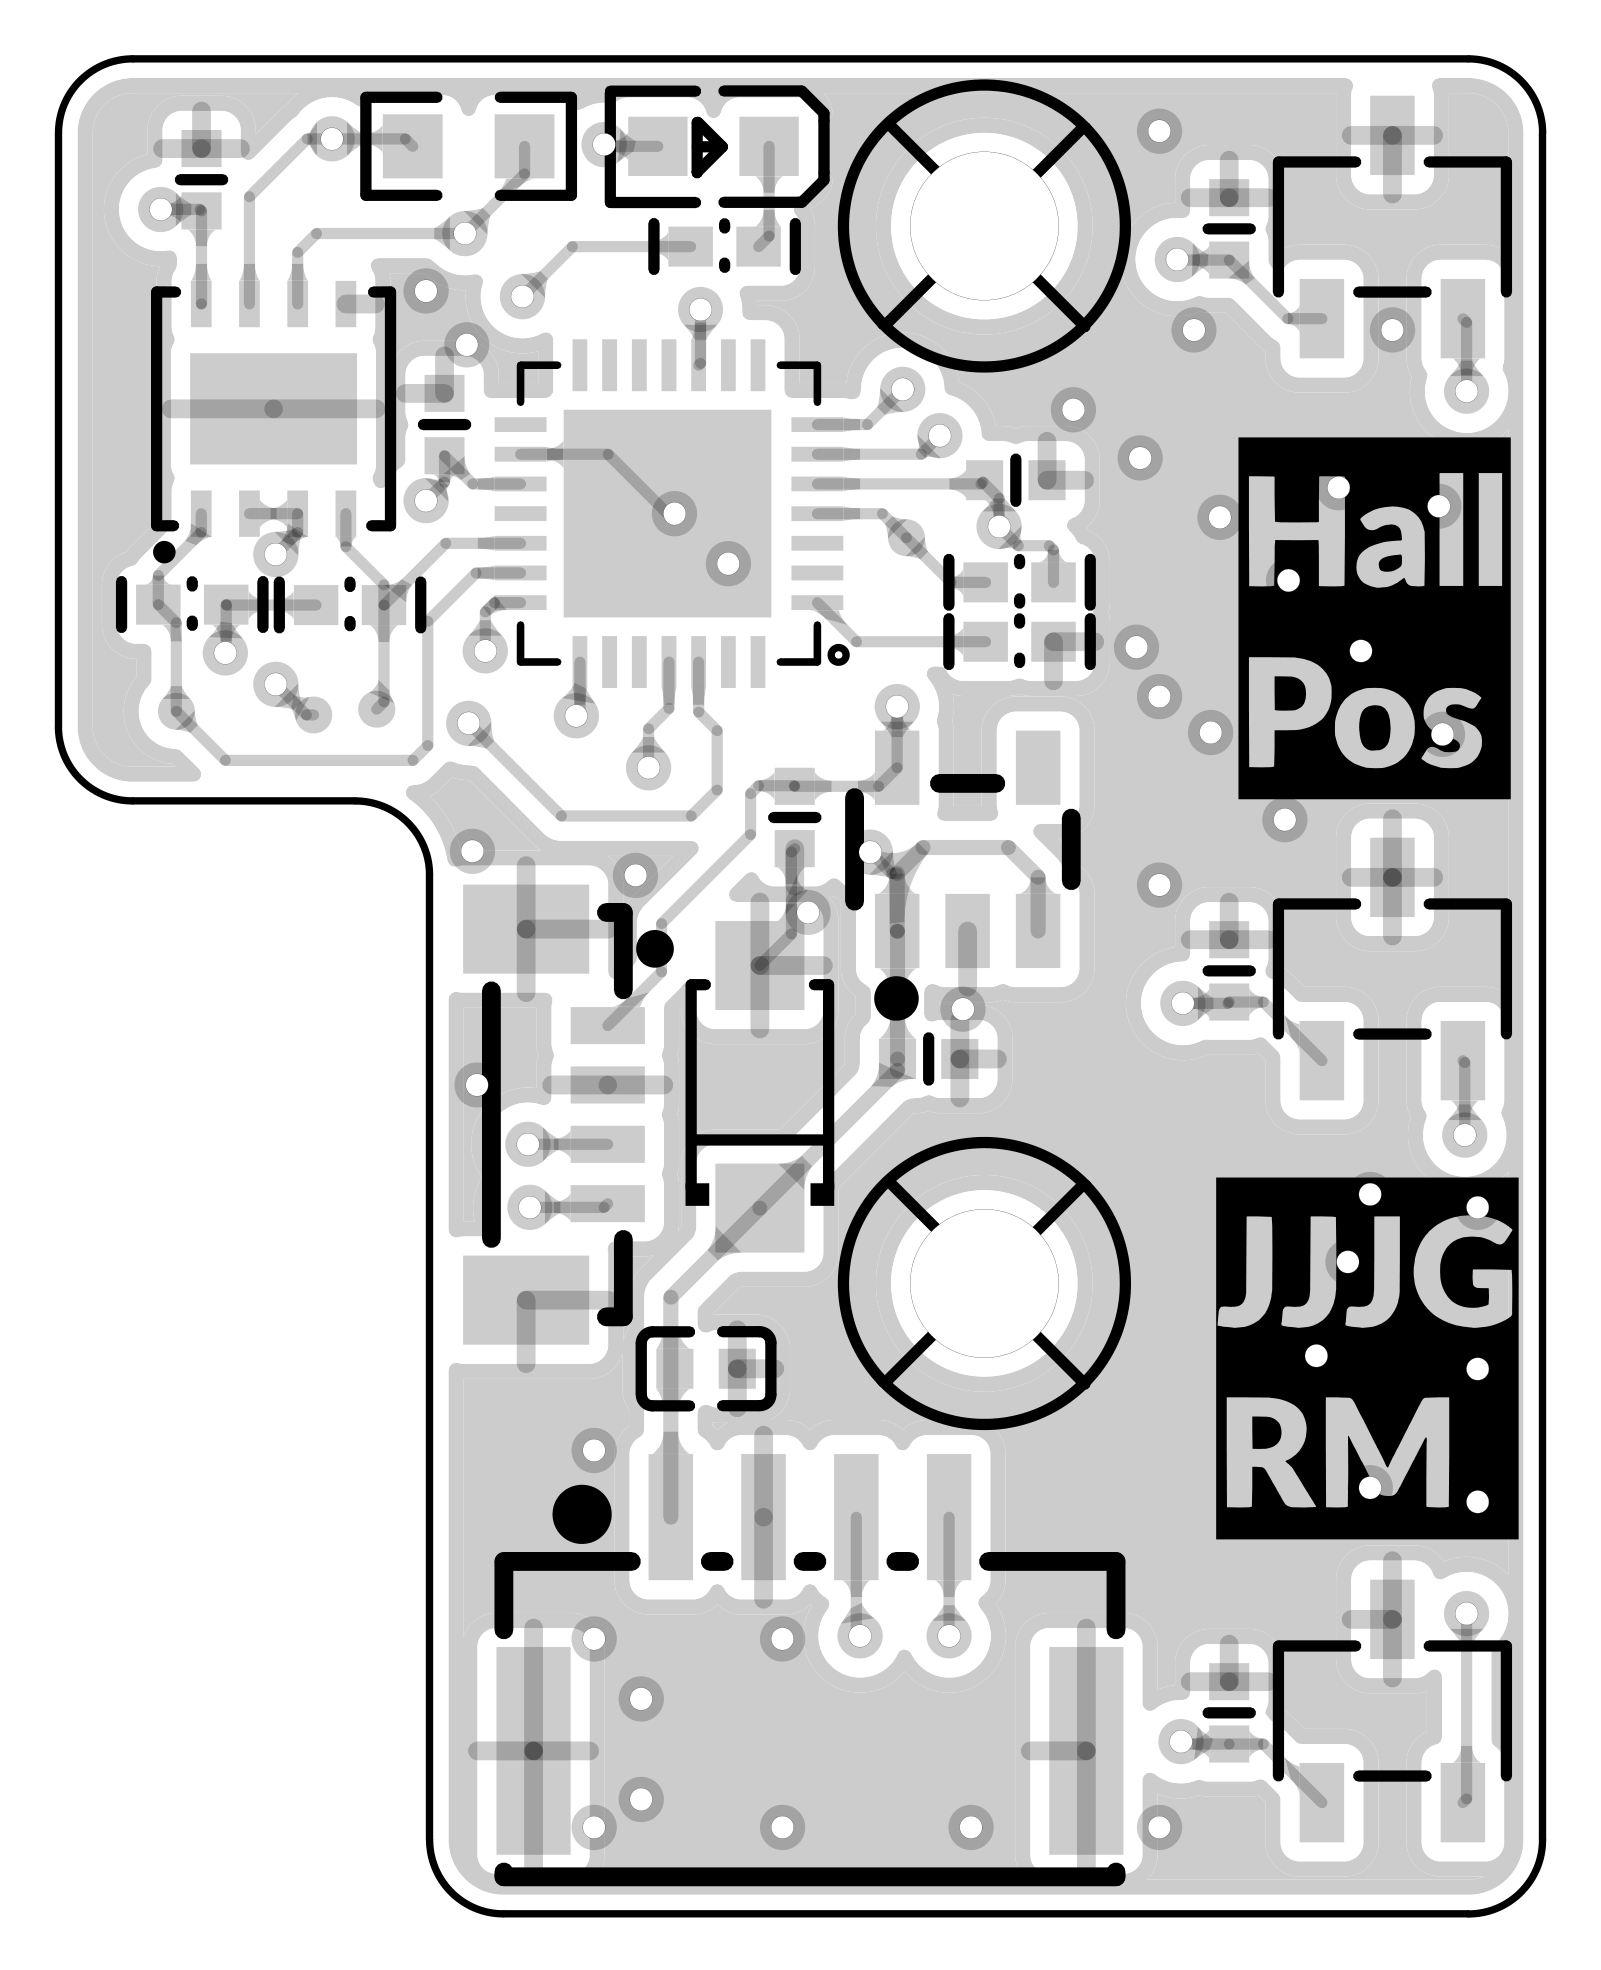
这张元件面合成图来自 PCB_HallPos.pdf 第 4 页。右侧三组霍尔焊盘由下到上对应 U1、U2、U4;上部中央是 U3,左上是 U6,中部偏下是 U7,底部是 U5,左侧窄接口为 CN1。需要查位号时,可对照 第 1 页位号定位图。
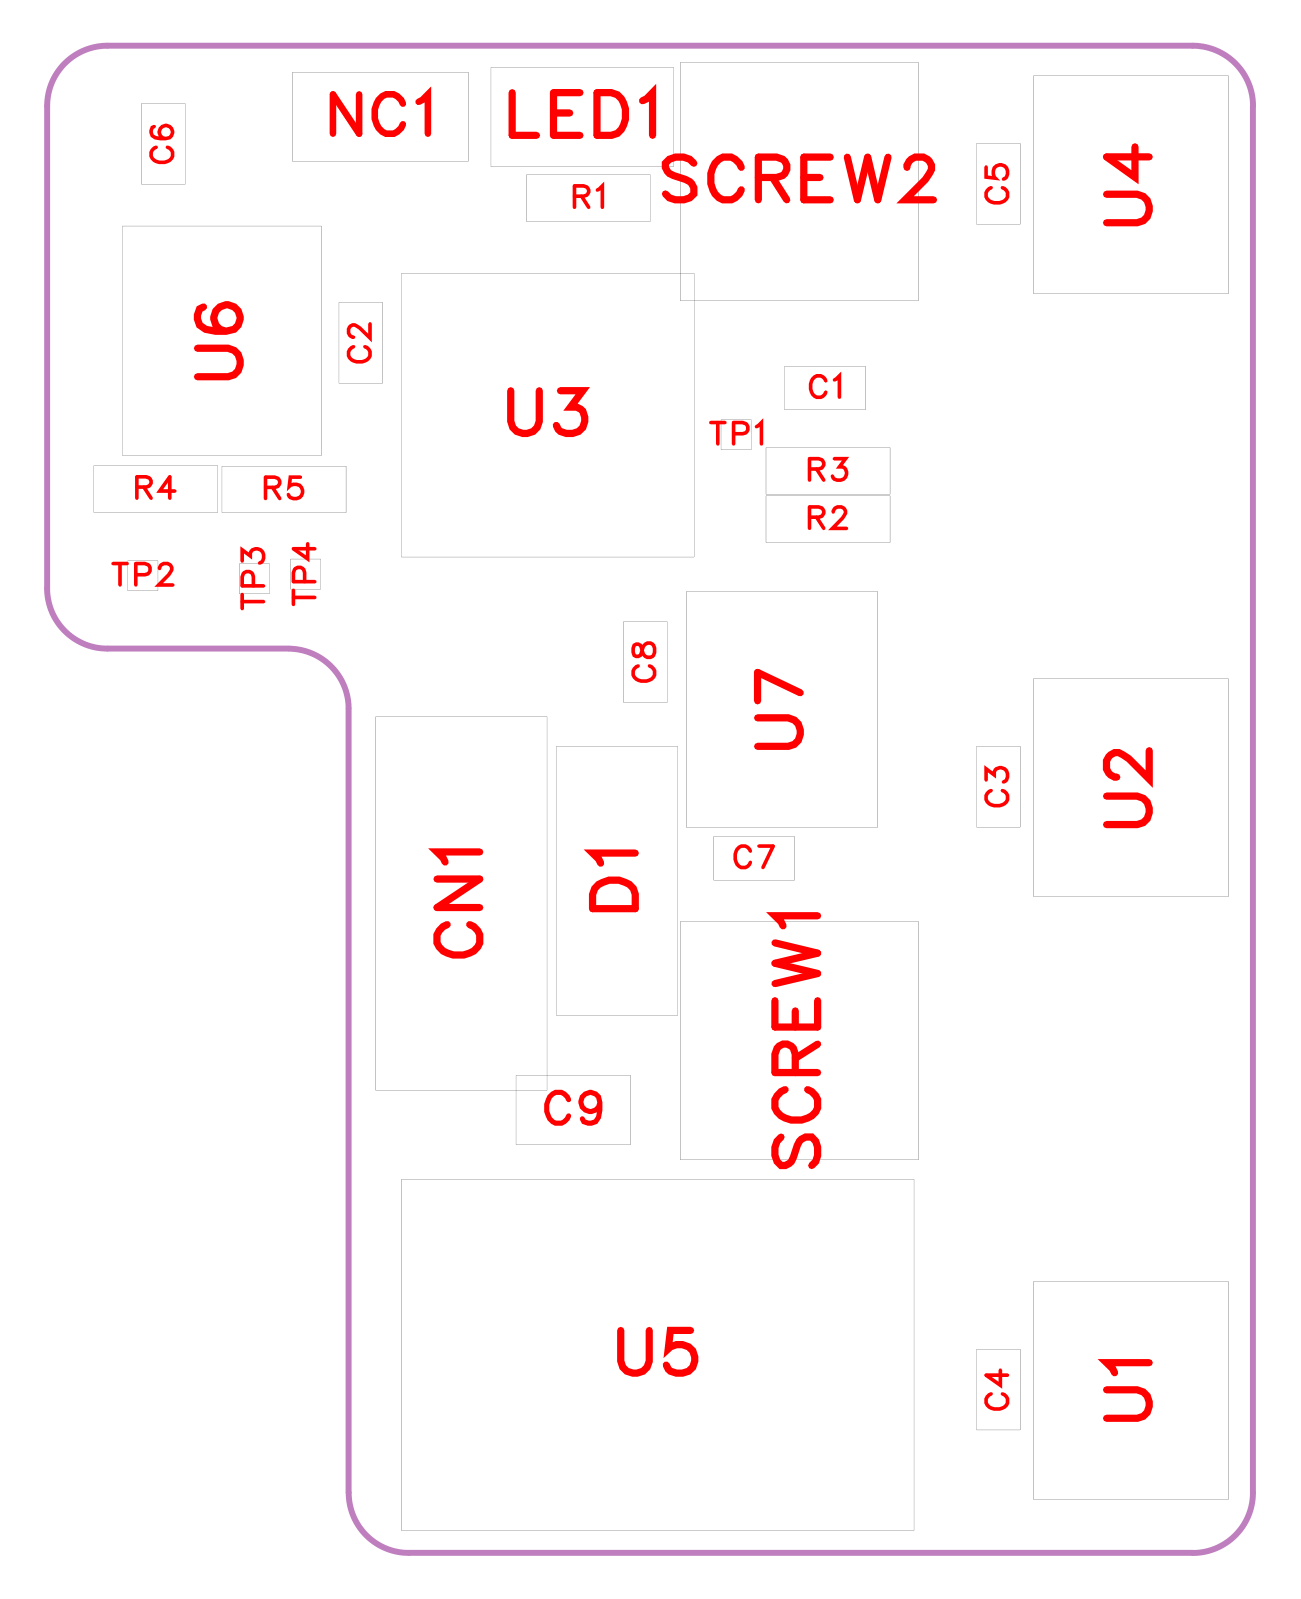
对照一下就能看到,原理图画的是“谁与谁相连”,PCB 则能看到这些器件实际摆在哪里、导线怎样绕过去。比如霍尔电路在原理图里分成三组,PCB 上却沿同一条边排成直线;U5 与 U7 靠近输入区域,便于把刚才的供电路径与板上位置对应起来。双面图和旋转版的对比放在 PCB 与机械。
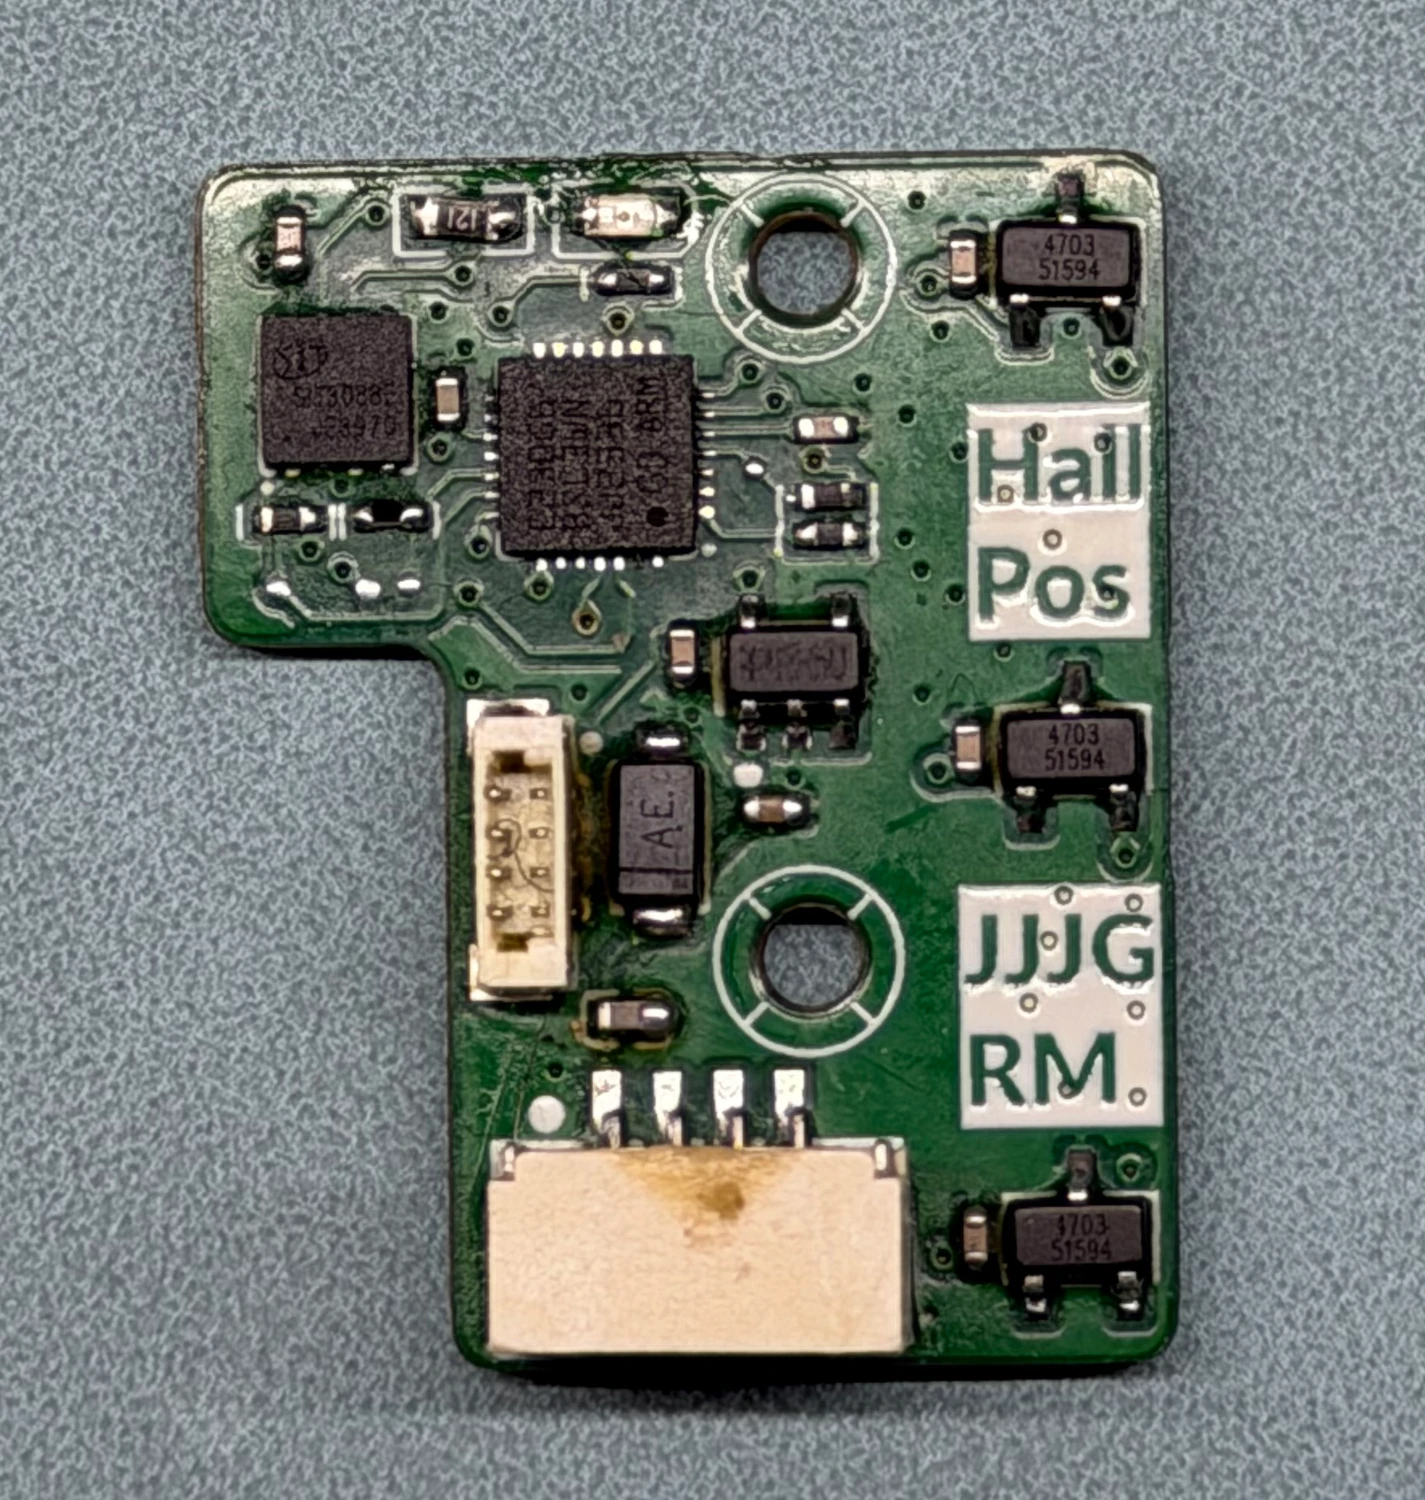
从实物右边找一遍:底部是 U1,中间是 U2,上面是 U4。再回到原理图,对照它们各自接到哪一路 ADC。
LED1 不在三路测量链里。它从 5 V 经 LED、R1(5.1 kΩ)接到 LED_STA,由 PB4 下拉点亮。程序约每 500 ms 翻转一次,可用于看程序是否还在运行;判断测量是否有效仍要看三路原码、幅值和状态。
上电以后先做这几件事
- 确认 U5 的脚位和芯片方向,断电检查 5 V、3.3 V 对地是否短路,再限流供电。
- 测 U7 输入、输出,完成 SWD 下载;用
GET_INFO确认设备能通信。 - 磁铁移远,记录三路原码;分别靠近 U1、U2、U4,核对数组顺序。
- 固定气隙,沿 U1→U2→U4 移动。切到直线
profile=2后,完成基线校准,在已知位置比较报告值。
详细操作见 实验 1~3。先保留这块直线板的测量记录,再换编码器 PCB。后者继续使用上述电源、采样和通信电路,但要改变三颗霍尔的空间排列、磁体的运动方式和解算方法,并重新校准。
当前资料到哪一步
原理图、PCB PDF、STEP 和源码可以互相对照;PCB PDF 第 3 页也有 BOM 摘要。磁铁尺寸和充磁方向已列入准备清单,材料/牌号、有效气隙、整板电流和测量误差仍需实物记录。软件的 ±15 mm 钳位与 0.01 mm 编码单位不能当作量程或精度指标。制造前还需补齐可编辑 PCB、核对过的采购/装配 BOM、Gerber、钻孔、板厚叠层和机械尺寸。供电按图中的标称 5 V 处理;12 V、24 V 应先经合适的电源转换。