01 / 先看原理
动一下,看三路信号。
−15 mm0+15 mm
已暂停
直线位移
0.00mm
机器人使用
0.00000 mU1U2U4
磁铁移动,三个固定测点的响应各不相同。
曲线为理想示意,范围不是已验证的传感量程。
看直线装配与完整曲线02 / 按顺序动手
从直线板开始。
- 01
先看模型与原理
不用接硬件,先看运动和信号。
- 02
备料、打板与焊接
先核对制造文件,再准备元件。
- 03
做一次直线实验
接线、烧录、看原码,再做校准。
- 04
换成旋转编码器
对比布局、磁铁安装和解算。
01 / HallPos · 直线
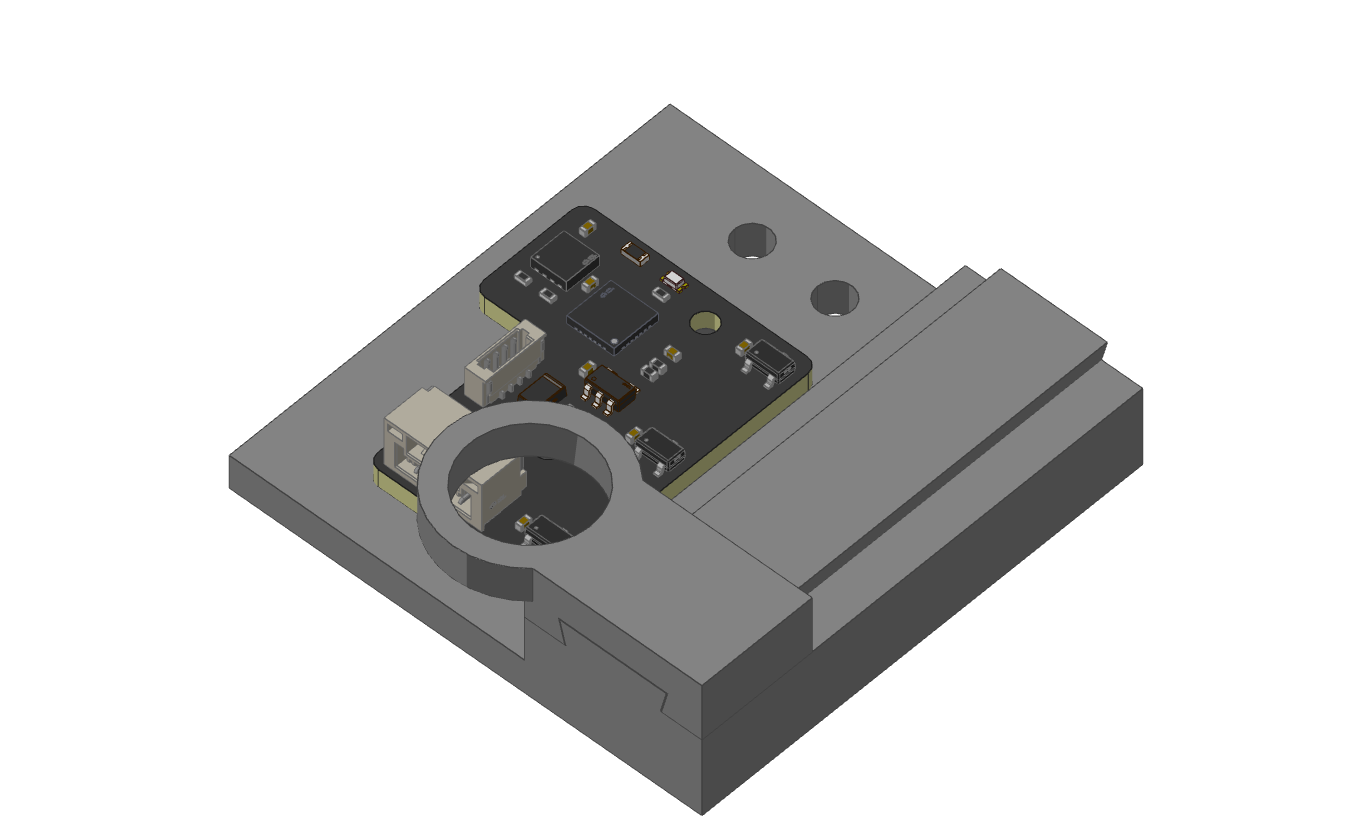
已有板子?直接从实验手册开始。
再把位置接到机器人上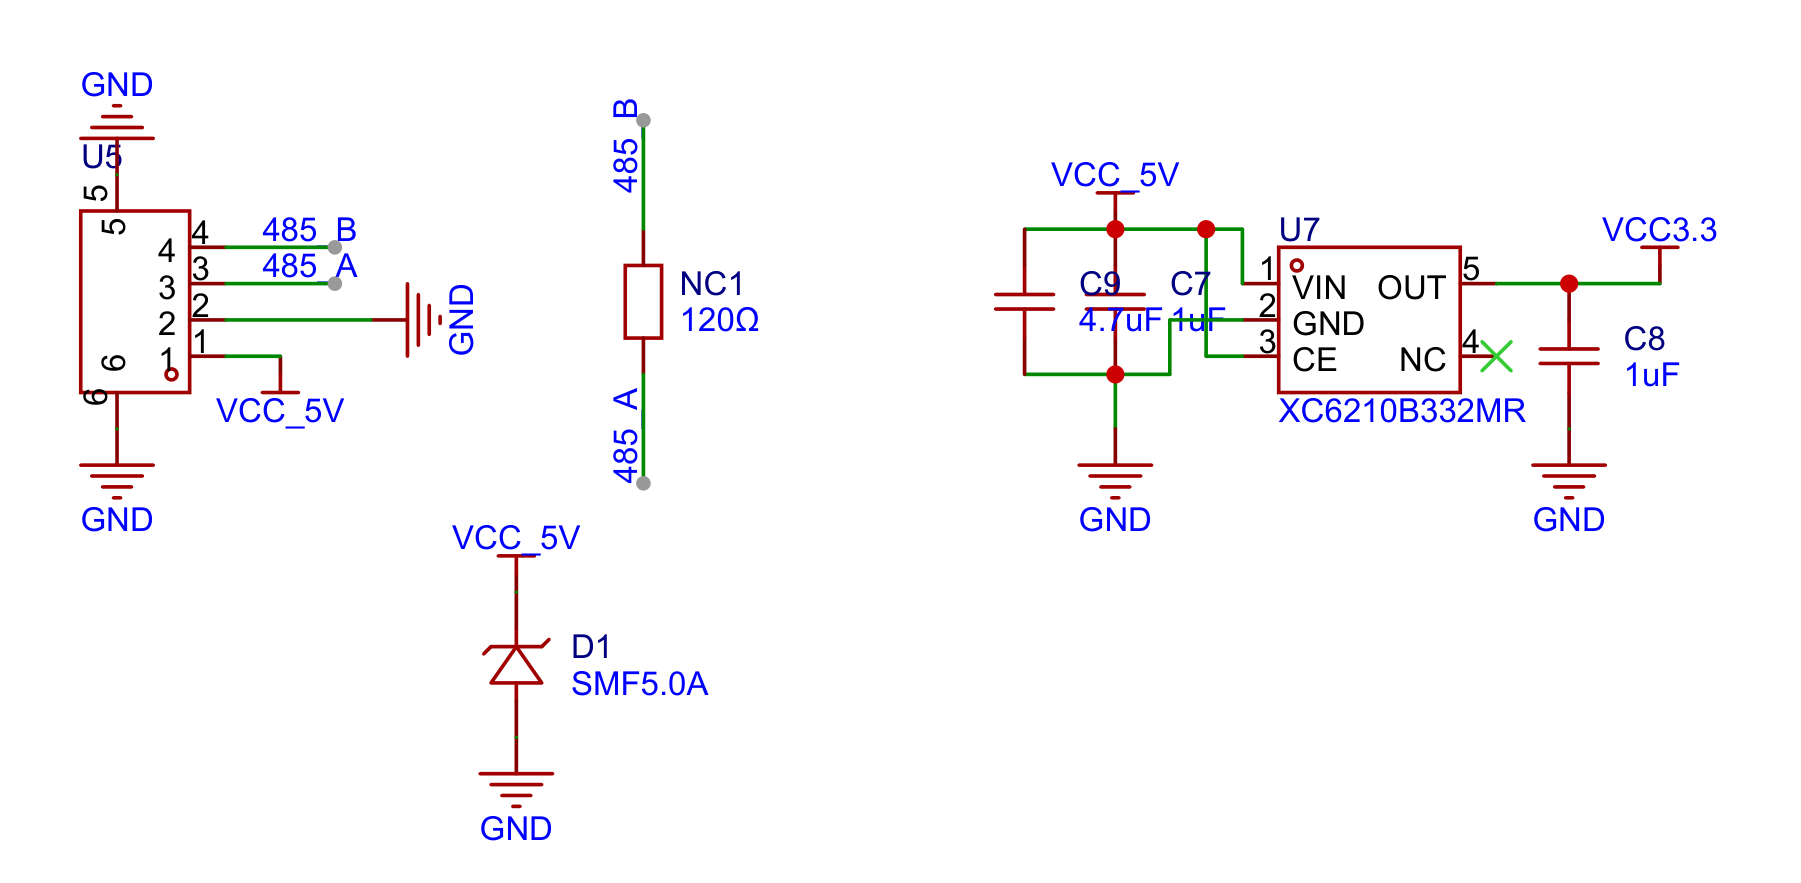
硬件套装
HallPos + Encoder
直线版和旋转版各一件,包邮。两种 RS485 转接模块均可加购,每个 ¥20。
¥99 / 套
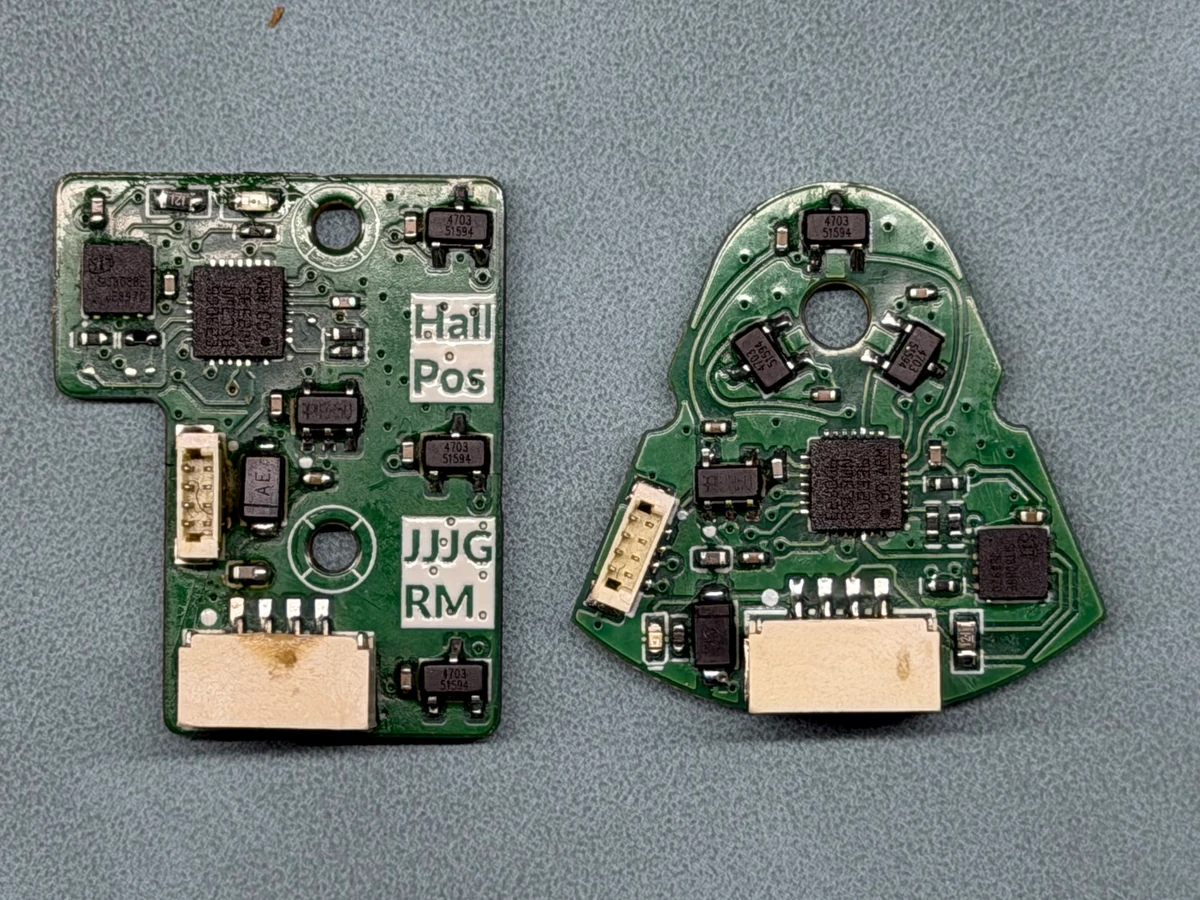
查看套装与加购04 / 实物与装配
两种构型,同一个起点。
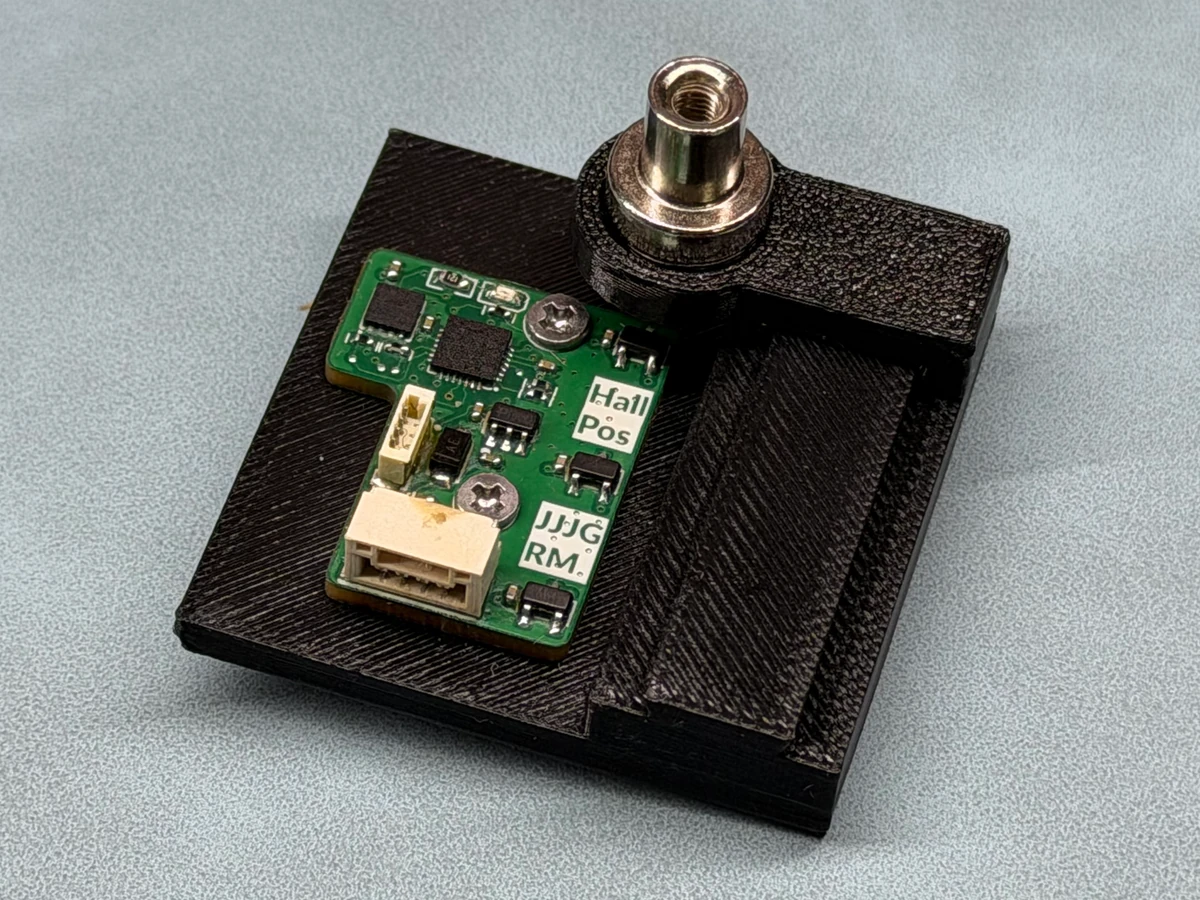
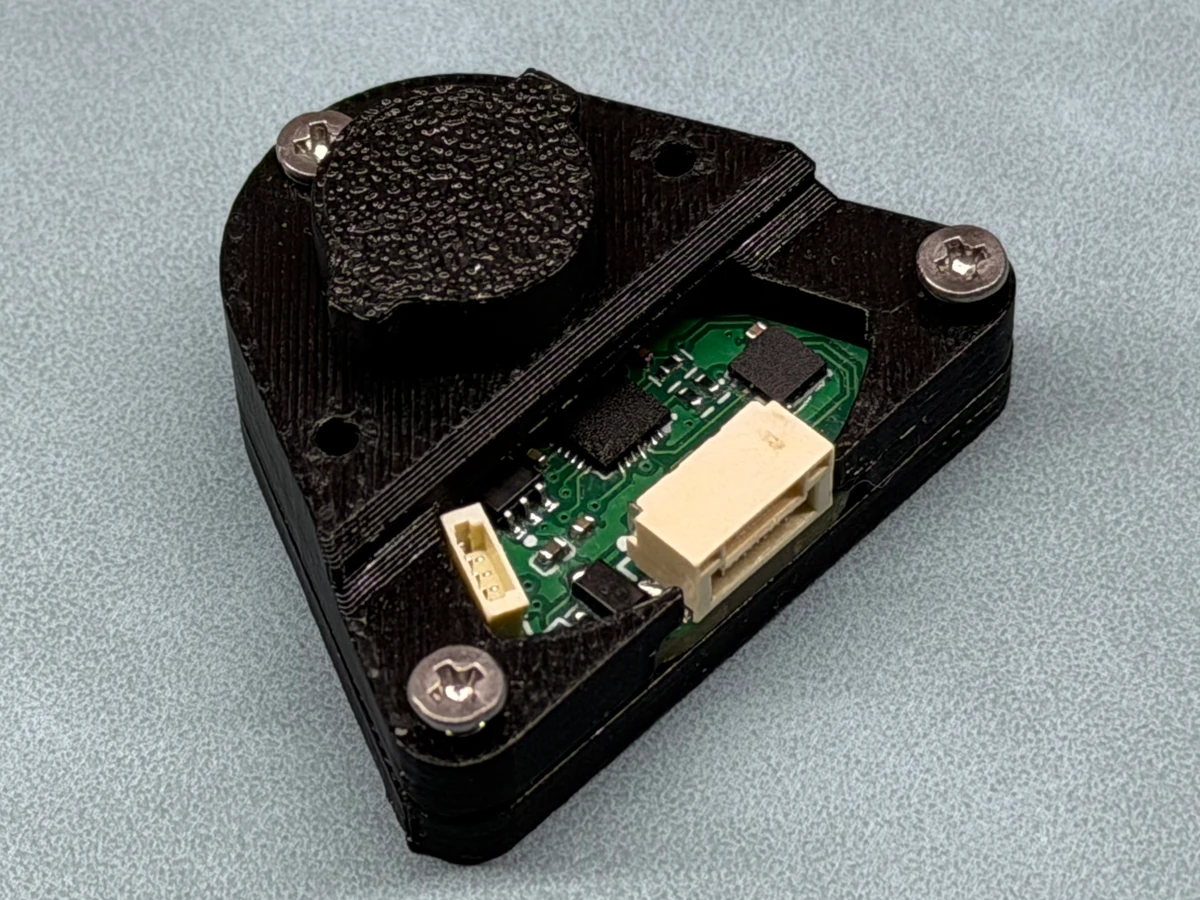
0.01 mm / 0.01° 是协议编码单位,实际精度以测量为准。
已知限制与待补资料